 Toko

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Untuk robot yang cekatan, gerakan kecil pada sambungan dapat membuat perbedaan nyata pada posisi efektor akhir. Hal ini menjadi lebih penting ketika tangan robot perlu memanipulasi objek kecil, mengoordinasikan beberapa jari, atau melakukan gerakan terkontrol dalam ruang terbatas. Dalam aplikasi ini, ukuran sambungan saja tidak cukup. Aktuator juga memerlukan umpan balik posisi yang akurat, transmisi yang stabil, dan struktur mekanis dan elektronik yang kompak.
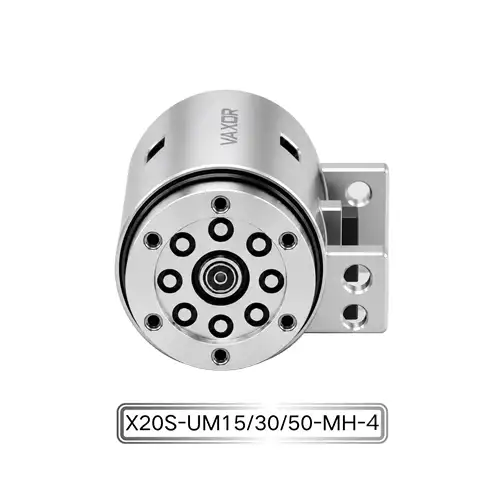
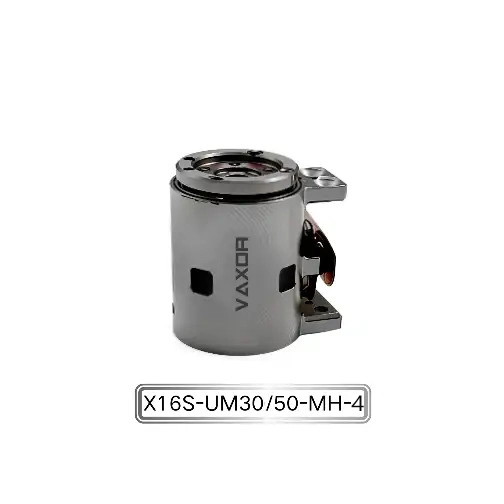
Aktuator Sambungan Mikro Φ16mm dirancang untuk jenis sistem gerak integrasi tinggi ini. Dengan diameter hanya 16 mm, modul sambungan ini menggabungkan struktur penggerak mini, teknologi penggulungan PCB HDI kepadatan tinggi, dan encoder magnetik absolut presisi tinggi. Akurasi sudutnya dapat mencapai hingga 0,02°, menjadikan aktuator ini cocok untuk tangan tangkas dan sistem robot kompak lainnya yang memerlukan pergerakan sendi yang presisi.
Apa yang Menentukan Akurasi Sudut pada Sambungan Mikro?
Akurasi sudut tidak hanya berasal dari encoder saja. Pergerakan sebenarnya dari sambungan robot bergantung pada beberapa bagian yang bekerja bersama, termasuk motor, mekanisme reduksi, sistem umpan balik posisi, struktur PCB atau belitan, rakitan mekanis, dan algoritma kontrol.
Ketika aktuatornya sangat kecil, hubungan ini menjadi lebih menuntut. Ruang internal untuk komponen motor dan transmisi lebih sedikit, sementara sistem masih perlu menghasilkan torsi yang berguna dan memberikan informasi posisi yang andal.
Encoder presisi tinggi dapat memberikan sistem kontrol informasi rinci tentang posisi sambungan. Pada saat yang sama, transmisi mekanis perlu mengubah pergerakan motor menjadi pergerakan keluaran yang terkontrol dengan konsistensi yang cukup.
Untuk modul sambungan kelas 16 mm, mencapai akurasi sudut tertentu memerlukan elemen elektronik, mekanik, dan kontrol untuk dianggap sebagai sistem yang terintegrasi.
Peran Encoder Magnetik Absolut
Aktuator Sambungan Mikro Φ16mm menggunakan encoder magnetik absolut untuk umpan balik posisi.
Berbeda dengan sistem yang hanya mengandalkan putaran motor tanpa informasi posisi langsung, encoder memungkinkan pengontrol memantau posisi sudut sambungan. Karakteristik “absolut” sangat relevan ketika sistem perlu mengetahui posisi sebenarnya dari sambungan dibandingkan hanya menghitung pergerakan tambahan.
Untuk tangan yang tangkas, informasi ini penting karena banyak sendi sering kali bekerja bersamaan. Kesalahan posisi kecil pada satu sendi dapat mempengaruhi posisi akhir jari atau ujung efektor.
Encoder juga harus sesuai dengan ruang internal aktuator yang sangat terbatas. Inilah salah satu alasan mengapa desain miniatur aktuator bukan sekadar soal memperkecil dimensi motor konvensional.
Bagaimana HDI PCB Winding Mendukung Miniaturisasi
Salah satu teknologi khas yang digunakan dalam aktuator adalah teknologi penggulungan PCB HDI kepadatan tinggi.
Struktur motor tradisional memerlukan ruang internal yang cukup besar untuk sambungan belitan dan listrik. Pendekatan penggulungan berbasis PCB memberikan cara lain untuk mengatur komponen elektromagnetik dalam struktur yang kompak.
Untuk modul sambungan Φ16 mm, ruang internal merupakan kendala teknis yang penting. Motor, mekanisme reduksi, encoder, struktur PCB, housing, dan sambungan listrik semuanya harus disesuaikan dengan volume yang sangat kecil.
Teknologi HDI dapat mendukung integrasi sirkuit dengan kepadatan tinggi dan membantu memanfaatkan ruang internal yang tersedia dengan lebih baik. Ketika dikombinasikan dengan desain elektromagnetik yang dioptimalkan dan komponen mekanis mini, pendekatan ini dapat berkontribusi pada arsitektur aktuator yang ringkas.
Tujuannya bukan sekadar membuat aktuator menjadi lebih kecil. Persyaratan yang lebih penting adalah mempertahankan torsi yang berguna, akurasi umpan balik, respons, dan keandalan sekaligus mengurangi ukuran sambungan secara keseluruhan.
Rasio Roda Gigi dan Gerakan Sendi Terkendali
Model X16S/L-UM30/50-MH-4 tersedia dengan pilihan rasio gigi 30:1 dan 50:1.
Rasio roda gigi mempengaruhi hubungan antara kecepatan motor dan pergerakan keluaran. Rasio reduksi yang lebih tinggi dapat memberikan torsi keluaran yang lebih besar dan gerakan keluaran yang lebih terkontrol, sedangkan pilihan yang tepat bergantung pada persyaratan sambungan robot.
Misalnya, tangan yang cekatan mungkin memiliki persyaratan berbeda untuk sendi jari, mekanisme pergelangan tangan, atau struktur artikulasi kompak lainnya. Oleh karena itu, aktuator harus dipilih sesuai dengan kombinasi torsi keluaran yang diperlukan, kecepatan gerakan, respons kontrol, dan ruang pemasangan yang tersedia.
Menawarkan dua opsi rasio roda gigi memberi perancang robot lebih banyak fleksibilitas saat mencocokkan aktuator dengan karakteristik mekanis sambungan tertentu.
Torsi Berkelanjutan 200 mNm dalam Modul Kelas 16 mm
Pengurangan ukuran tidak boleh mengorbankan kemampuan keluaran yang berguna.
Aktuator memberikan torsi kontinu hingga 200 mNm dan torsi awal hingga 400 mNm. Angka-angka ini memberikan para insinyur titik awal untuk mengevaluasi apakah modul tersebut cocok untuk beban sambungan dan profil gerak tertentu.
Torsi kontinu sangat relevan ketika sambungan perlu mempertahankan gaya atau beroperasi berulang kali dalam jangka waktu lama. Sementara itu, torsi awal dapat menjadi penting ketika aktuator perlu menghasilkan torsi yang lebih tinggi selama kondisi pergerakan tertentu.
Performa aplikasi sebenarnya akan bergantung pada faktor-faktor seperti siklus kerja, tegangan pengoperasian, rasio reduksi, beban mekanis, strategi kontrol, dan kondisi termal. Oleh karena itu, para insinyur harus mengevaluasi aktuator berdasarkan profil operasi lengkap daripada menggunakan nilai torsi tunggal secara terpisah.
Mengapa Berat Badan Rendah Penting dalam Robot Cekatan
Aktuator memiliki berat sekitar 24,3–26,1 g.
Massa yang relatif rendah ini bisa menjadi signifikan ketika beberapa aktuator diintegrasikan ke dalam mekanisme robotik yang sama. Tangan yang tangkas mungkin memiliki beberapa sambungan yang dikontrol secara independen, yang berarti bobot masing-masing aktuator dapat terakumulasi di seluruh sistem.
Mengurangi massa sendi juga dapat mempengaruhi desain mekanik robot. Bobot aktuator yang lebih rendah dapat membantu mengurangi beban yang dibawa oleh sambungan hulu dan menyederhanakan desain struktur pendukung.
Hal ini sangat relevan untuk tangan robotik kompak dan sistem robotik yang sangat terintegrasi dimana ruang yang tersedia dan massa total keduanya terbatas.
Oleh karena itu, kombinasi diameter kecil dan bobot rendah merupakan bagian penting dari proposisi nilai Aktuator Sambungan Mikro Φ16mm, bukan spesifikasi yang harus dipertimbangkan secara terpisah dari torsi dan kinerja kontrolnya.
12V atau 24V: Memilih Konfigurasi yang Sesuai
Aktuator mendukung konfigurasi 12V dan 24V.
Tegangan yang sesuai harus ditentukan oleh arsitektur daya robot dan driver motor yang ada. Perancang juga harus mempertimbangkan perkabelan, distribusi daya, kompatibilitas pengontrol, dan kondisi pengoperasian sistem robotik secara lengkap.
Untuk robot multi-joint, kebutuhan daya dari beberapa aktuator perlu dipertimbangkan secara bersamaan. Oleh karena itu, konfigurasi tegangan yang dipilih harus kompatibel dengan desain kelistrikan tingkat sistem, bukan hanya dipilih berdasarkan aktuator individual.
Jenis pemeriksaan kompatibilitas tahap awal ini dapat membantu menghindari perancangan ulang sistem daya dan kontrol setelah struktur mekanis selesai dibangun.
Komunikasi SPI untuk Kontrol Gerakan Kompak
Aktuator menggunakan komunikasi SPI.
Untuk sistem robot yang sangat terintegrasi, antarmuka komunikasi merupakan bagian penting dari pemilihan aktuator karena modul gabungan perlu bekerja dengan pengontrol robot dan arsitektur umpan balik.
SPI menyediakan pendekatan komunikasi digital langsung yang dapat diintegrasikan ke dalam sistem kendali elektronik kompak. Dalam aplikasi multi-joint, para insinyur perlu mempertimbangkan bagaimana arsitektur komunikasi akan menghubungkan masing-masing aktuator, pengontrol, sensor, dan komponen elektronik lainnya.
Implementasi komunikasi yang tepat bergantung pada arsitektur sistem, namun mengonfirmasi kompatibilitas SPI pada awal proses desain dapat membantu memastikan bahwa aktuator sesuai dengan platform kontrol yang diinginkan.
Dimana Modul Sambungan 16 mm Dapat Digunakan
Aktuator kompak sangat berguna ketika rakitan motor dan peredam konvensional menempati terlalu banyak ruang.
Aplikasi potensial mencakup tangan robot yang cekatan, sambungan robot kompak, mekanisme robot yang sangat terintegrasi, instrumen presisi, peralatan cerdas, dan sistem lain yang volume aktuatornya dibatasi.
Di tangan yang cekatan, beberapa sendi kecil dapat diatur di dalam jari dan telapak tangan. Dalam mekanisme robotik lainnya, aktuator kompak dapat membantu para insinyur menempatkan lebih banyak sumbu gerak ke dalam selubung mekanis terbatas.
Penerapannya tetap harus dievaluasi berdasarkan torsi yang diperlukan, kecepatan sambungan, akurasi, siklus kerja, voltase, antarmuka komunikasi, dan kondisi pemasangan mekanis.
Pendekatan VAXOR terhadap Teknologi Micro Drive
VAXOR didirikan pada tahun 2024 dan berkantor pusat di Suzhou, Tiongkok. Perusahaan ini mengembangkan aktuator sambungan mikro dan motor tanpa inti ultra-mikro untuk robotika, perangkat medis, instrumen presisi, dan peralatan cerdas.
Pendekatan teknisnya menggabungkan teknologi motor fluks aksial, belitan PCB/FPCB, desain elektromagnetik yang dioptimalkan, mekanisme reduksi miniatur, dan manufaktur presisi. Sasarannya adalah memenuhi persyaratan inti sistem penggerak kompak: ukuran kecil, kinerja tinggi, respons cepat, dan produksi terukur.
Tim R&D multidisiplin perusahaan mencakup desain motor, manufaktur presisi, desain struktural, kontrol robotika, dan manufaktur cerdas. Kemampuan tekniknya mencakup validasi prototipe dan produksi percontohan hingga pengiriman batch, yang penting bagi pelanggan untuk memindahkan desain micro-drive dari penelitian dan pengembangan ke penerapan praktis.
Apa yang Harus Diperiksa Insinyur Sebelum Memilih Aktuator Sambungan Mikro
Sebelum mengintegrasikan aktuator mini ke dalam sambungan robot, para insinyur harus mengevaluasi lebih dari sekadar diameter luar.
Pertimbangan utama meliputi:
Diperlukan akurasi sudut dan metode umpan balik posisi
Persyaratan torsi kontinu dan puncak
Rasio roda gigi yang diperlukan
Kecepatan operasi bersama
Ruang instalasi yang tersedia
Berat total aktuator
Tegangan catu daya
Antarmuka komunikasi
Siklus kerja dan kondisi termal
Persyaratan pemasangan dan integrasi mekanis
Faktor-faktor ini harus dievaluasi bersama karena mengubah satu parameter dapat mempengaruhi persyaratan parameter lainnya.
Misalnya, menambah jumlah sendi mungkin membuat berat dan volume keseluruhan menjadi lebih penting. Tangan robot berpresisi tinggi mungkin lebih menekankan umpan balik encoder dan akurasi sudut, sementara mekanisme lain mungkin memprioritaskan kepadatan torsi atau kecepatan respons.
Membangun Sistem Gerak Robot yang Lebih Kompak
Perkembangan robot yang sangat terintegrasi mendorong desain aktuator menuju dimensi yang lebih kecil tanpa mengabaikan kinerja keluaran dan kontrol. Modul sambungan 16 mm perlu menggabungkan teknologi motor, transmisi, penginderaan posisi, elektronik, dan pengemasan mekanis dalam ruang yang sangat terbatas.
Dengan akurasi sudut 0,02°, encoder magnetik absolut, teknologi penggulungan HDI PCB, rasio roda gigi 30:1 atau 50:1, torsi kontinu hingga 200 mNm, dan bobot 24,3–26,1 g, Micro Joint Actuator Φ16mm diposisikan untuk aplikasi yang memerlukan ukuran ringkas dan kontrol sambungan presisi.
Bagi pengembang robot yang bekerja dengan tangan cekatan dan mekanisme robot yang sangat terintegrasi, mengevaluasi spesifikasi ini pada tahap desain sistem dapat membantu menentukan apakah modul sambungan miniatur cocok untuk arsitektur gerak yang diperlukan.