 Toko

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Robot kolaboratif perlu melakukan gerakan yang akurat dan berulang saat beroperasi dalam ruang sempit dan batasan berat. Baik robot menangani komponen kecil, membantu tugas laboratorium, atau melakukan perakitan rumit, aktuator gabungannya harus memberikan torsi yang cukup untuk memindahkan beban tanpa mengurangi akurasi posisi atau kecepatan respons. Namun, memilih aktuator berdasarkan torsi saja dapat menimbulkan masalah pada stabilitas, konsumsi daya, dan integrasi mekanis.
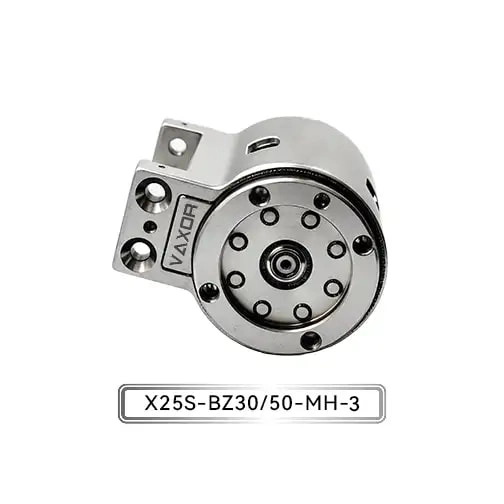
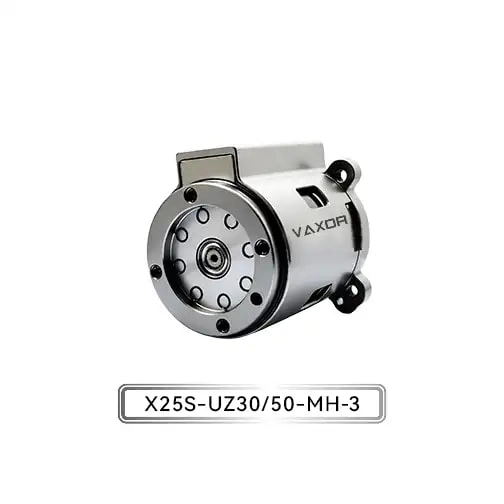
Untuk insinyur yang mengembangkan sambungan robot kompak, pemilihan torsi harus dimulai dengan kondisi beban aktual dan profil pergerakan yang diinginkan. Hubungan antara muatan, geometri sambungan, akselerasi, dan rasio reduksi menentukan berapa banyak torsi yang perlu dihasilkan oleh sistem penggerak. Aktuator Sambungan Mikro Φ25 mm yang dipasang dengan tepat dapat membantu menyeimbangkan persyaratan ini dalam robot kolaboratif dan struktur robot biomimetik yang ruang pemasangannya terbatas.
Mengapa Pencocokan Torsi Penting dalam Robot Kolaboratif
Dalam robot kolaboratif, setiap sendi berkontribusi terhadap pergerakan seluruh mekanisme. Sendi bahu yang menopang lengan yang direntangkan menghadapi tuntutan yang berbeda dari sendi pergelangan tangan yang memutar gripper ringan. Meskipun kedua sambungan menggunakan aktuator kompak, kebutuhan torsinya dapat berbeda secara signifikan.
Tiga kondisi pengoperasian perlu mendapat perhatian khusus.
Pertama, aktuator harus menopang beban statis. Ketika lengan robot menahan suatu benda tanpa bergerak, gravitasi dapat menciptakan kebutuhan torsi yang terus menerus pada sambungannya. Permintaan ini meningkat ketika muatan lebih berat atau diposisikan jauh dari sumbu sambungan.
Kedua, aktuator harus menangani akselerasi dan deselerasi. Memulai, menghentikan, dan membalikkan arah memerlukan torsi tambahan melebihi jumlah yang dibutuhkan untuk mempertahankan posisi diam. Perubahan gerakan yang sering terjadi dapat membuat kemampuan torsi puncak menjadi sangat penting.
Ketiga, aktuator harus menjaga kualitas gerak yang dapat diterima. Aktuator yang dapat menggerakkan beban namun kesulitan mengendalikannya secara akurat dapat menyebabkan getaran, kesalahan posisi, atau penanganan yang tidak konsisten. Oleh karena itu, para insinyur perlu mengevaluasi torsi bersama dengan umpan balik encoder, kinerja komunikasi, dan karakteristik mekanis dari sambungan lengkap.
Faktor-faktor ini menjelaskan mengapa memilih aktuator mikro hanya karena dimensinya yang sesuai dengan robot saja tidak cukup. Drive harus memenuhi tuntutan mekanis sebenarnya dari aplikasi.
Hitung Torsi yang Dibutuhkan oleh Beban Sambungan
Titik awal praktisnya adalah memperkirakan torsi yang dihasilkan oleh muatan dan komponen lain yang didukung oleh sambungan. Untuk beban yang bekerja pada jarak tertentu dari sumbu rotasi, torsi gravitasi dapat diperkirakan dengan:
Torsi = Massa × Percepatan Gravitasi × Jarak Tegak Lurus
Misalnya, bayangkan sebuah sambungan yang menopang beban 0,5 kg yang pusat massanya 0,1 m dari sumbu sambungan. Ketika lengan dalam posisi horizontal, perkiraan torsi gravitasi dari beban tersebut adalah:
0,5 × 9,81 × 0,1 = 0,4905 N·m
Ini setara dengan sekitar 491 mN·m. Perhitungannya hanya memperhitungkan beban yang ditentukan, bukan berat tautan robot, gripper, kabel, atau komponen lainnya. Kontribusi tersebut juga harus dipertimbangkan dalam hal menciptakan torsi di sekitar sambungan.
Operasi dinamis menimbulkan persyaratan tambahan. Model rotasi yang disederhanakan adalah:
Torsi yang Diperlukan = Torsi Inersia + Torsi Gravitasi + Torsi Gesekan
Komponen inersia bergantung pada inersia rotasi benda bergerak dan percepatan sudutnya. Komponen gravitasi berubah seiring dengan orientasi sambungan, sedangkan gesekan dan kerugian transmisi mempengaruhi torsi yang tersedia pada keluaran.
Dalam praktiknya, para insinyur harus mengevaluasi posisi pengoperasian dan profil pergerakan yang paling menuntut daripada mengandalkan perhitungan statis tunggal. Kebutuhan torsi yang dihasilkan kemudian dapat dibandingkan dengan spesifikasi torsi kontinu dan torsi awal aktuator.
Memahami Torsi Kontinu dan Torsi Awal
Torsi kontinu dan torsi awal menggambarkan berbagai aspek kinerja aktuator. Memperlakukan mereka sebagai sesuatu yang dapat dipertukarkan dapat menyebabkan pilihan yang tidak sesuai.
Torsi kontinu menunjukkan torsi yang dapat dipertahankan oleh aktuator dalam kondisi pengoperasian tertentu. Hal ini sangat relevan ketika sambungan harus menahan atau memindahkan beban untuk waktu yang lama. Output kontinu yang diijinkan bergantung pada faktor-faktor seperti kondisi termal, kecepatan pengoperasian, siklus kerja, dan metode pemeringkatan pabrikan.
Torsi awal menggambarkan kemampuan torsi durasi pendek yang terkait dengan memulai atau mengatasi beban yang berat, sesuai dengan spesifikasi produk yang berlaku. Hal ini dapat membantu menilai kebutuhan pengoperasian singkat, namun hal ini tidak boleh dianggap sebagai tingkat torsi yang tersedia secara terus-menerus.
Aktuator Sambungan Mikro Φ25mm dari VAXOR memberikan torsi kontinu tertentu hingga 1150 mN·m dan torsi awal hingga 1800 mN·m. Angka-angka ini memberikan para insinyur titik referensi yang berguna ketika menilai aplikasi sambungan kompak. Mereka tidak dengan sendirinya menetapkan kesesuaian untuk setiap muatan atau siklus tugas; kondisi pengoperasian dan kurva kinerja terperinci juga harus dipertimbangkan.
Proses pemilihan yang baik menjaga permintaan torsi berkelanjutan dalam batas pengoperasian berkelanjutan yang berlaku dan memverifikasi bahwa permintaan durasi pendek tetap berada dalam kondisi puncak atau pengoperasian awal yang diizinkan.
Pilih Rasio Roda Gigi untuk Gerakan yang Diperlukan
Rasio roda gigi mempengaruhi hubungan antara kecepatan motor dan torsi keluaran. Rasio reduksi yang lebih tinggi umumnya meningkatkan torsi yang tersedia pada keluaran sekaligus mengurangi kecepatan keluaran, tergantung pada efisiensi transmisi dan karakteristik motor dan peredam.
Untuk robot kolaboratif, hal ini menciptakan trade-off yang praktis. Sambungan yang dirancang untuk posisi terkontrol di bawah beban yang relatif berat dapat memperoleh manfaat dari rasio reduksi yang berbeda dibandingkan sambungan yang dimaksudkan untuk pergerakan cepat dengan efektor ujung yang ringan.
Aktuator VAXOR Φ25mm tersedia dengan rasio roda gigi 30 dan 50. Opsi ini memberikan titik awal untuk mengevaluasi berbagai kombinasi kecepatan output dan kebutuhan torsi.
Saat membandingkan kedua rasio tersebut, insinyur harus mempertimbangkan profil pergerakan secara keseluruhan. Pertanyaan penting meliputi:
Berapa kecepatan keluaran yang diperlukan selama pengoperasian normal?
Berapa torsi yang diperlukan saat akselerasi dan deselerasi?
Apakah sambungan perlu sering berubah arah?
Berapa banyak inersia mekanis yang ditambahkan transmisi?
Dapatkah aktuator mempertahankan akurasi posisi yang diperlukan di bawah beban yang diharapkan?
Rasio yang lebih tinggi tidak secara otomatis dianggap sebagai pilihan yang lebih baik. Pilihan akhir bergantung pada keseimbangan antara torsi, kecepatan, daya tanggap, dan persyaratan kontrol. Insinyur harus mengkonfirmasi kinerja keluaran yang tersedia untuk setiap konfigurasi sebelum menyelesaikan desain.
Evaluasi Umpan Balik dan Persyaratan Komunikasi
Kapasitas torsi menentukan apakah suatu sambungan dapat menghasilkan gaya mekanis yang cukup, namun umpan balik dan komunikasi menentukan seberapa efektif robot dapat mengoordinasikan gerakan tersebut.
Encoder absolut memberikan informasi posisi yang direferensikan ke posisi absolut dalam rentang pengukuran yang ditentukan. Bergantung pada desain encoder dan arsitektur sistem, hal ini dapat menyederhanakan inisialisasi posisi dan mendukung umpan balik posisi gabungan yang konsisten. Insinyur tetap harus memverifikasi resolusi, akurasi, persyaratan antarmuka, dan perilaku startup untuk aplikasi yang dimaksud.
Aktuator sambungan mikro VAXOR menggunakan encoder magnetik absolut dan mendukung komunikasi CAN FD. Fitur-fitur ini relevan dengan sistem robot yang memerlukan umpan balik posisi dan integrasi dengan jaringan pengontrol yang kompatibel.
CAN FD mendukung kecepatan data yang fleksibel dan muatan yang lebih besar dibandingkan CAN klasik, sehingga berguna dalam arsitektur kontrol yang menukar berbagai informasi gerak dan status. Namun, aktuator dan pengontrol harus dikonfigurasi untuk pengaturan komunikasi, struktur pesan, waktu, dan persyaratan jaringan yang kompatibel.
Selama integrasi, teknisi harus menguji umpan balik posisi, respons perintah, penanganan kesalahan, dan perilaku saat beban berubah. Pemeriksaan ini membantu menentukan apakah sistem gabungan yang lengkap memenuhi persyaratan kontrol aplikasi, daripada berasumsi bahwa encoder atau antarmuka komunikasi tertentu menjamin kinerjanya sendiri.
Perhitungkan Batasan Ukuran dan Berat
Pemilihan aktuator kompak juga merupakan masalah pengemasan mekanis. Setiap gram tambahan pada sambungan robot yang bergerak dapat meningkatkan torsi yang dibutuhkan dari sambungan hulu. Rakitan pergelangan tangan yang lebih berat, misalnya, dapat meningkatkan beban yang dibawa oleh siku dan bahu meskipun muatannya sendiri tidak berubah.
Aktuator Sambungan Mikro Φ25mm, model X25S-UZ/BZ30/50-MH-3, memiliki bobot tertentu 93–103 g dan beroperasi pada 12–18 V. Format ringkasnya relevan dengan robot kolaboratif, sambungan biomimetik, dan sistem gerak lainnya yang ruang pemasangan dan massa bergeraknya dibatasi.
Kisaran bobot yang tercantum harus dibandingkan dengan konfigurasi persis yang sedang dievaluasi. Insinyur juga harus mempertimbangkan struktur pemasangan, perkabelan, konektor, ketentuan pendinginan jika berlaku, dan komponen mekanis tambahan apa pun yang diperlukan untuk pemasangan.
Untuk robot bertenaga baterai dan peralatan bergerak, kompatibilitas voltase dan kebutuhan daya perlu mendapat perhatian khusus. Pasokan yang tersedia harus tetap dalam kisaran operasi yang ditentukan dalam kondisi beban yang realistis. Desain kelistrikan juga harus mempertimbangkan kebutuhan arus selama akselerasi, penyalaan, dan peristiwa beban tinggi lainnya.
Mengurangi massa aktuator dapat menguntungkan robot secara keseluruhan, namun bobot tidak boleh dievaluasi secara independen dari kapasitas torsi, kinerja termal, dan tuntutan struktural sambungan.
Cocokkan Aktuator dengan Skenario Operasi Nyata
Aplikasi robot yang berbeda menciptakan kombinasi persyaratan beban, kecepatan, dan presisi yang berbeda.
Dalam robot perakitan kolaboratif, suatu sambungan dapat berulang kali memposisikan komponen-komponen kecil di sepanjang jalur yang ditentukan. Insinyur perlu memperhitungkan massa alat, komponen yang ditangani, jarak dari sumbu sambungan, dan frekuensi gerakan berulang.
Dalam gripper robot kompak, aktuator mungkin perlu menghasilkan gerakan terkontrol dalam lingkup instalasi terbatas. Proses pemilihan harus mempertimbangkan torsi keluaran yang diperlukan, gerak atau putaran yang tersedia, karakteristik respons, dan desain mekanis mekanisme cengkeraman.
Robot biomimetik menghadirkan serangkaian tuntutan lain. Sendi mereka mungkin perlu mengoordinasikan beberapa gerakan sekaligus menjaga mekanismenya tetap ringan. Tergantung pada desainnya, para insinyur mungkin perlu menyeimbangkan keluaran torsi dengan kecepatan, gerakan berulang, dan perilaku linkage secara keseluruhan.
Untuk perangkat medis dan instrumen presisi, evaluasi mungkin lebih menekankan pada kendala pengendalian, pengulangan, kebisingan, dan integrasi. Kesesuaiannya bergantung pada persyaratan spesifik perangkat, termasuk standar keselamatan, kebersihan, keandalan, atau peraturan yang berlaku. Spesifikasi aktuator yang ringkas saja tidak menentukan bahwa sistem yang lengkap cocok untuk aplikasi medis tertentu.
Dalam skenario ini, pendekatan yang paling dapat diandalkan adalah dengan menentukan persyaratan pengoperasian yang terukur terlebih dahulu, lalu membandingkan konfigurasi aktuator dengan persyaratan tersebut.
Pertimbangkan Desain Drive Terintegrasi
Aktuator sambungan mikro menggabungkan beberapa komponen yang interaksinya mempengaruhi hasil akhir. Desain elektromagnetik motor mempengaruhi produksi dan efisiensi torsi. Mekanisme reduksi mengubah hubungan antara keluaran motorik dan pergerakan sendi. Umpan balik encoder dan kontrol elektronik mendukung penentuan posisi dan operasi yang terkoordinasi.
VAXOR mengembangkan aktuator sambungan mikro dan motor tanpa inti ultra-mikro untuk robotika, perangkat medis, instrumen presisi, dan peralatan cerdas. Didirikan pada tahun 2024 dan berkantor pusat di Suzhou, Tiongkok, perusahaan ini menyatukan keahlian dalam desain motor, manufaktur presisi, teknik struktural, dan kontrol robotika.
Pendekatan pengembangan penggerak mikronya mengintegrasikan teknologi motor fluks aksial, belitan PCB/FPCB, desain elektromagnetik yang dioptimalkan, dan mekanisme reduksi miniatur. Tujuannya adalah untuk memenuhi persyaratan teknik praktis seperti dimensi kompak, kepadatan torsi tinggi, respons cepat, dan produksi konsisten.
Bagi para insinyur yang mengevaluasi aktuator terintegrasi, perspektif tingkat sistem ini penting. Daripada menilai motor, peredam, dan pembuat enkode secara terpisah, perakitan lengkap harus ditinjau berdasarkan profil beban sambungan, batasan pemasangan, arsitektur pengontrol, dan persyaratan produksi. Validasi dan pengujian prototipe dalam kondisi operasi yang representatif kemudian dapat mengidentifikasi masalah sebelum desain bergerak menuju penerapan skala besar.
Daftar Periksa Praktis Sebelum Seleksi Akhir
Sebelum mengintegrasikan aktuator mikro ke dalam robot kolaboratif, tinjau poin-poin berikut:
Hitung bebannya: Sertakan muatan, link, gripper, dan komponen lain yang berkontribusi terhadap torsi sambungan.
Tentukan profil gerakan: Identifikasi kecepatan, akselerasi, perlambatan, frekuensi gerakan, dan kondisi penahan yang diperlukan.
Pisahkan tuntutan kontinu dan durasi pendek: Bandingkan torsi berkelanjutan dengan peringkat kontinu dan verifikasi tuntutan transien terhadap batas yang berlaku.
Pilih rasio reduksi: Evaluasi keseimbangan antara torsi keluaran, kecepatan, dan respons dinamis.
Konfirmasikan kompatibilitas kelistrikan dan kontrol: Periksa volume pengoperasiantage, persyaratan encoder, antarmuka komunikasi, dan konfigurasi pengontrol.
Verifikasi integrasi mekanis: Tinjau dimensi, pemasangan, total massa bergerak, dan perutean kabel.
Uji perakitan lengkap: Validasi kinerja di bawah beban realistis, siklus kerja, suhu, dan urutan pergerakan.
Proses ini mengubah pemilihan aktuator dari perbandingan spesifikasi menjadi keputusan teknis berdasarkan kondisi operasi yang dapat diukur.
Kesimpulan
Menyesuaikan torsi aktuator dengan beban robot kolaboratif memerlukan lebih dari sekadar menemukan unit dengan peringkat torsi yang cukup tinggi. Insinyur harus memperhitungkan gravitasi, inersia, percepatan, rasio transmisi, umpan balik, pasokan listrik, dan pengaruh massa aktuator pada mekanisme yang lebih luas.
Aktuator Sambungan Mikro Φ25mm menawarkan opsi penggerak ringkas dengan torsi kontinu hingga 1150 mN·m, torsi awal hingga 1800 mN·m, rasio roda gigi 30 dan 50, encoder magnetik absolut, dan komunikasi CAN FD. Spesifikasi ini memberikan dasar untuk mengevaluasi perannya dalam sambungan robotik kompak, tergantung pada konfirmasi kondisi pengoperasian yang diperlukan dan data kinerja terperinci.
Dengan menentukan profil beban terlebih dahulu dan memvalidasi penggerak terintegrasi dalam kondisi realistis, para insinyur dapat membuat keputusan yang lebih tepat mengenai kapasitas torsi, kinerja gerakan, dan integrasi mekanis. Dengan fokusnya pada teknologi penggerak mikro terintegrasi, VAXOR mendukung tim teknik yang berupaya mengembangkan sistem robotik yang ringkas dan responsif.