 Toko

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Merancang tangan robot yang tangkas membutuhkan lebih dari sekadar memasang motor di ruang kecil. Setiap jari harus bergerak dalam jangkauan yang berguna, menerapkan kekuatan yang terkendali, merespons perintah, dan berkoordinasi dengan sendi lain sambil tetap berada dalam batasan ketat pada ukuran dan berat. Oleh karena itu, memilih aktuator yang tepat merupakan langkah penting dalam menentukan seberapa baik tangan robot melakukan tugas nyata, mulai dari menggenggam benda kecil hingga memanipulasi alat.
Aktuator Sambungan Mikro Φ16mm yang sesuai dapat membantu memenuhi persyaratan ini dengan menggabungkan dimensi ringkas dengan kontrol gerakan terintegrasi. Bagi insinyur yang mengembangkan jari robot, proses pemilihan harus mempertimbangkan persyaratan torsi, rasio roda gigi, umpan balik posisi, antarmuka komunikasi, kompatibilitas listrik, dan integrasi mekanis secara bersamaan. Mengevaluasi faktor-faktor ini sejak dini dapat mengurangi pekerjaan desain ulang selama pengembangan prototipe dan membuat transisi menuju produksi lebih dapat diprediksi.
Mulailah dengan Persyaratan Mekanik Setiap Sendi Jari
Tidak semua sendi di tangan yang cekatan melakukan tugas yang sama. Sendi di dekat pangkal jari mungkin perlu menggerakkan sebagian besar struktur jari, sedangkan sendi distal mungkin mengontrol orientasi ujung jari. Beban, rentang gerak, dan persyaratan respons dapat berbeda secara signifikan antara posisi-posisi ini.
Sebelum memilih aktuator, insinyur harus mengidentifikasi persyaratan mekanis setiap sambungan. Informasi yang berguna mencakup massa dan geometri komponen yang bergerak, jarak antara sumbu sambungan dan gaya yang diterapkan, rentang sudut yang diperlukan, dan kecepatan gerakan yang diharapkan.
Torsi sambungan yang diperlukan dapat diperkirakan dari gaya eksternal dan lengan momennya, dengan tambahan kelonggaran untuk inersia komponen bergerak, gesekan, dan rugi-rugi transmisi. Desainnya juga harus memperhitungkan perbedaan antara memegang suatu benda dan memindahkannya. Sebuah jari mungkin memerlukan torsi yang relatif kecil selama gerakan tanpa beban, namun jauh lebih besar ketika menggenggam suatu benda atau menahan gangguan eksternal.
Untuk desain yang ringkas, aktuator harus memenuhi persyaratan ini tanpa menghabiskan terlalu banyak volume jari yang tersedia. Geometri pemasangannya, perutean kabel, dan koneksi ke tautan yang berdekatan harus dipertimbangkan bersamaan dengan kinerja terukurnya.
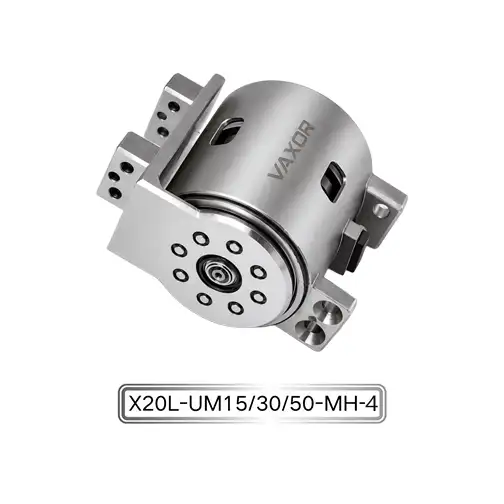
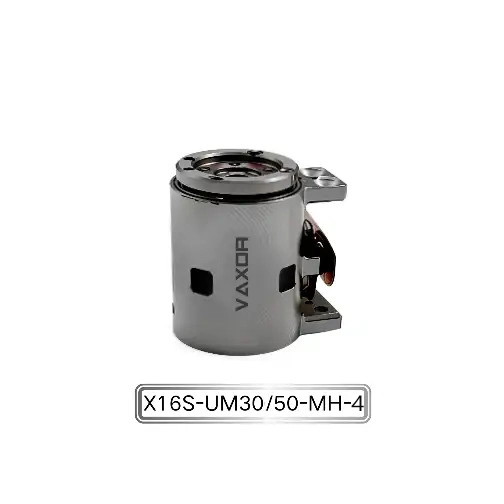
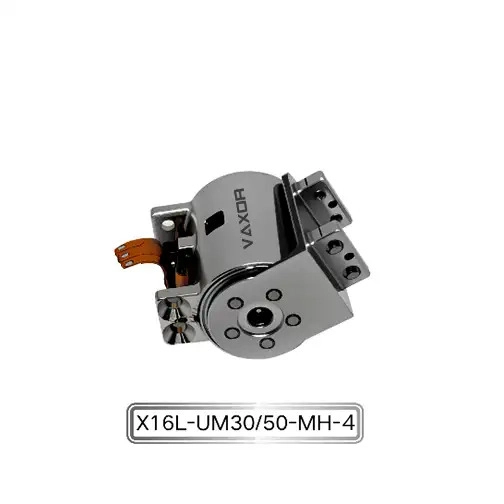
Aktuator Sambungan Mikro Φ16mm dirancang untuk sistem robot yang sangat terintegrasi dan tangan yang cekatan. Format modulnya yang ringkas memberikan titik awal untuk mengevaluasi bagaimana aktuasi dapat dimasukkan ke dalam ruang sambungan terbatas. Kesesuaian akhir masih bergantung pada beban mekanis dan persyaratan gerak dari desain tangan tertentu.
Cocokkan Torsi Berkelanjutan dengan Beban Pengoperasian Nyata
Torsi adalah salah satu spesifikasi terpenting ketika membandingkan aktuator sambungan, namun arti dari setiap peringkat torsi harus dipahami sebelum digunakan dalam perhitungan desain.
Model X16S/L-UM30/50-MH-4 dispesifikasikan dengan torsi kontinu hingga 200 mNm dan torsi awal hingga 400 mNm. Angka-angka ini menggambarkan kondisi pengoperasian yang berbeda dan tidak boleh dianggap setara.
Torsi kontinu relevan ketika menilai beban yang harus ditangani oleh suatu sambungan selama periode pengoperasian yang diperpanjang, sesuai dengan kondisi yang ditentukan oleh pabrikan. Torsi awal menggambarkan titik operasi yang berbeda dan tidak secara otomatis diartikan sebagai kemampuan keluaran berkelanjutan. Insinyur harus mengkonfirmasi definisi, durasi, dan kondisi pengujian yang tepat terkait dengan spesifikasi torsi awal sebelum menggunakannya untuk menentukan ukuran suatu mekanisme.
Pertimbangkan sendi jari yang harus dipegang selama beberapa detik atau lebih. Torsi yang diperlukan harus dinilai berdasarkan kemampuan pengoperasian berkelanjutan, termasuk pengaruh suhu motor, efisiensi transmisi, dan siklus kerja yang diinginkan. Jika jari juga perlu berakselerasi dengan cepat atau mengatasi peningkatan resistensi yang singkat, persyaratan torsi transiennya harus dievaluasi secara terpisah.
Proses seleksi praktis harus mencakup tiga pemeriksaan:
Perkirakan torsi yang dibutuhkan untuk tugas menggenggam dan memanipulasi yang diinginkan.
Memungkinkan terjadinya gesekan, gangguan eksternal, dan variasi antar kondisi pengoperasian.
Pastikan beban berkelanjutan dan durasi pendek tetap berada dalam batas aktuator yang berlaku.
Hindari mengukur sambungan hanya pada angka torsi tertinggi dalam spesifikasi produk. Desain yang lebih andal menggunakan torsi yang diperlukan selama pengoperasian normal sebagai titik awal dan kemudian mengevaluasi kebutuhan transien, margin keselamatan, dan batasan termal.
Pilih Rasio Roda Gigi untuk Gerakan yang Diperlukan
Rasio roda gigi mempengaruhi hubungan antara putaran motor dan keluaran sambungan. Rasio reduksi yang lebih tinggi umumnya memberikan penggandaan torsi yang lebih besar sekaligus mengurangi kecepatan keluaran, meskipun hasil sebenarnya bergantung pada karakteristik motor dan efisiensi transmisi.
Aktuator Sambungan Mikro Φ16mm tersedia dengan opsi rasio roda gigi 30:1 dan 50:1. Konfigurasi ini memberikan peluang bagi para insinyur untuk menyesuaikan drive dengan kebutuhan sambungan yang berbeda daripada hanya mengandalkan satu konfigurasi untuk setiap jari.
Rasio 30:1 mungkin layak untuk dievaluasi ketika sambungan memerlukan keseimbangan antara kecepatan keluaran dan torsi. Rasio 50:1 mungkin sesuai bila desain lebih menekankan pada penggandaan torsi dan dapat mengakomodasi pengurangan kecepatan keluaran yang terkait. Ini adalah pertimbangan teknik umum, bukan jaminan perbedaan kinerja untuk setiap kondisi pengoperasian; data kecepatan-torsi yang relevan harus dikonfirmasi untuk setiap konfigurasi.
Pilihannya juga bergantung pada bagaimana tangan robot akan digunakan. Jari yang dirancang untuk mengubah posisi dengan cepat mungkin memiliki prioritas berbeda dari jari yang dimaksudkan untuk mempertahankan genggaman kuat atau melakukan manipulasi terkendali terhadap resistensi.
Saat membandingkan kedua opsi tersebut, insinyur harus menilai:
Kecepatan sambungan dan gerak sudut yang diperlukan.
Torsi yang dibutuhkan pada poros keluaran.
Persyaratan akselerasi dan deselerasi.
Efisiensi transmisi dan reaksi mekanis, jika memungkinkan.
Kontrol respons terhadap perubahan beban.
Penting juga untuk mempertimbangkan sistem kendali. Rasio roda gigi yang memenuhi persyaratan torsi statis mungkin tidak memberikan waktu pergerakan atau respons terhadap perintah yang diinginkan. Menguji torsi keluaran yang diperlukan dan profil gerakan yang diinginkan dapat membantu menentukan konfigurasi mana yang sesuai.
Pertimbangkan Umpan Balik Posisi dan Akurasi Sudut
Pergerakan jari yang tepat bergantung pada sistem kontrol yang lengkap, bukan hanya struktur mekanis aktuator. Penginderaan posisi memungkinkan pengontrol memperkirakan posisi sambungan dan menyesuaikan perintahnya sesuai dengan keadaan yang diukur.
X16S/L-UM30/50-MH-4 menggunakan encoder magnetik absolut dan menentukan akurasi sudut hingga 0,02°. Kemampuan ini relevan untuk aplikasi yang memerlukan penentuan posisi sendi yang terkontrol, khususnya ketika tangan robot harus mengoordinasikan beberapa jari atau memanipulasi objek dengan jarak terbatas.
Encoder absolut memberikan informasi posisi yang direferensikan ke posisi sudut yang ditentukan, tetapi perilaku pastinya bergantung pada implementasi encoder dan arsitektur kontrol. Insinyur harus memverifikasi bagaimana data posisi diinisialisasi, dikirim, dan diinterpretasikan oleh pengontrol host. Mereka juga harus membedakan resolusi pembuat enkode dari akurasi pemosisian tingkat sistem.
Bahkan ketika aktuator memiliki encoder presisi tinggi, mekanisme lengkapnya dapat menimbulkan kesalahan melalui kepatuhan mekanis, toleransi pemasangan, serangan balik, deformasi struktural, atau offset kalibrasi. Posisi sebenarnya ujung jari juga bergantung pada geometri sambungan jari dan gabungan gerakan beberapa sendi.
Oleh karena itu, validasi harus lebih dari sekadar memeriksa pembacaan encoder. Tes prototipe yang berguna mengukur pergerakan sendi dan, jika memungkinkan, posisi ujung jari di bawah beban yang representatif. Mengulangi pengukuran ini pada posisi berbeda dapat mengungkapkan efek mekanis yang tidak terlihat saat aktuator diuji sendiri.
Rencanakan Antarmuka Komunikasi SPI Sejak Dini
Antarmuka komunikasi SPI aktuator merupakan pertimbangan penting lainnya selama integrasi. Insinyur harus menentukan bagaimana aktuator akan berkomunikasi dengan pengontrol utama dan bagaimana beberapa sambungan akan dikelola dalam siklus kendali yang tersedia.
SPI adalah antarmuka komunikasi serial sinkron yang biasa digunakan untuk komunikasi antar perangkat elektronik. Implementasinya memerlukan perhatian pada koneksi sinyal, konfigurasi jam, timing, dan karakteristik kelistrikan dari perangkat keras yang terhubung. Struktur perintah khusus aktuator dan waktu komunikasi harus diperoleh dari dokumentasi teknisnya, bukan diasumsikan dari standar SPI umum.
Untuk tangan robot multi-sendi, perencanaan komunikasi harus mencakup lebih dari sekadar apakah pengontrol dapat membaca data posisi. Tim desain harus mempertimbangkan kecepatan pembaruan yang diperlukan untuk pergerakan terkoordinasi, waktu yang diperlukan untuk memproses perintah, deteksi kesalahan, dan penanganan gangguan komunikasi.
Daftar periksa integrasi yang berguna meliputi:
Konfirmasikan kompatibilitas kelistrikan pengontrol dengan antarmuka aktuator.
Verifikasi koneksi sinyal dan waktu komunikasi berdasarkan dokumentasi produk.
Uji pembacaan data posisi dan eksekusi perintah dengan satu aktuator sebelum meningkatkannya.
Ukur penundaan komunikasi berdasarkan beban kerja kontrol yang diinginkan.
Tentukan bagaimana sistem merespons data yang hilang atau kesalahan komunikasi.
Pemeriksaan ini dapat mengidentifikasi masalah integrasi sebelum beberapa aktuator dipasang di dalam struktur tangan yang padat. Mereka juga membantu memastikan bahwa desain komunikasi mendukung strategi pengendalian gerakan yang diinginkan.
Perhitungkan Berat dan Ruang Pemasangan
Tangan yang cekatan sering kali berisi beberapa aktuator, tautan struktural, sensor, kabel, dan komponen pelindung. Perbedaan kecil sekalipun dalam berat atau ukuran setiap modul dapat mempengaruhi desain akhir, terutama ketika tangan harus dipasang pada lengan robot yang ringan.
Berat yang ditentukan dari Micro Joint Actuator Φ16mm adalah 24,3–26,1 g, bergantung pada konfigurasi. Insinyur harus menggunakan berat versi yang dipilih saat menghitung total massa tangan daripada mengandalkan satu angka perkiraan.
Berat badan penting bukan hanya karena total muatan. Penempatan aktuator mempengaruhi inersia segmen jari yang bergerak. Massa tambahan yang jauh dari sumbu sambungan dapat meningkatkan torsi yang diperlukan untuk akselerasi dan mengubah respons mekanisme. Hal ini dapat menciptakan putaran umpan balik dalam desain: rakitan yang lebih berat memerlukan torsi yang lebih besar, yang dapat mempengaruhi pilihan konfigurasi aktuator dan struktur pendukung.
Integrasi mekanis juga harus mencakup jarak bebas pemasangan, akses pengikat, jalur pengkabelan, orientasi konektor, dan ruang untuk perakitan dan pemeliharaan. Pemeriksaan kesesuaian CAD dapat mengungkap gangguan antara modul tetangga, sambungan jari, dan kabel sebelum prototipe fisik diproduksi.
Setelah tata letak ditetapkan, mock-up fisik atau prototipe awal dapat digunakan untuk memastikan bahwa aktuator dapat dipasang dan diservis sesuai rencana. Hal ini sangat berguna ketika beberapa sendi harus sesuai dengan struktur jari atau telapak tangan yang sempit.
Validasi Aktuator dalam Rakitan Jari Lengkap
Spesifikasi sangat penting untuk menyaring calon aktuator, namun spesifikasi tersebut tidak dapat sepenuhnya memprediksi bagaimana kinerja sambungan pada hasil akhir. Oleh karena itu, pengujian prototipe harus mengevaluasi aktuator dalam kondisi yang mencerminkan penerapan yang dimaksudkan.
Mulailah dengan pemeriksaan fungsional dasar, termasuk perilaku power-up, komunikasi, umpan balik posisi, dan gerakan tanpa beban. Selanjutnya, perkenalkan beban mekanis yang representatif dan evaluasi kecepatan sambungan, kebutuhan torsi, konsistensi gerakan, dan suhu selama siklus pengoperasian yang diinginkan.
Untuk tangan yang cekatan, pengujian juga harus mencakup genggaman dan pelepasan berulang kali. Jari harus dievaluasi pada posisi sendi yang berbeda dan pada ukuran objek atau tingkat resistensi yang berbeda. Pengujian ini dapat mengungkap masalah terkait gangguan mekanis, distribusi beban, koordinasi gerakan, atau penyetelan pengontrol.
Pengukuran yang berguna meliputi:
Waktu pergerakan sendi dan respon posisi.
Perilaku keluaran di bawah beban representatif.
Konsumsi saat ini dan suhu selama operasi berulang.
Pengulangan urutan gerakan yang diinginkan.
Keandalan komunikasi selama operasi multi-sambungan.
Keausan atau kelonggaran mekanis diamati selama pengujian ketahanan.
Rencana pengujian harus mencerminkan siklus kerja dan lingkungan yang diharapkan. Jika tangan sering melakukan tugas yang berulang, demonstrasi singkat tidak cukup untuk membangun keandalan jangka panjang. Pengujian dan inspeksi ketahanan harus direncanakan sesuai dengan kinerja proyek dan persyaratan masa pakai.
Bekerja dengan Mitra Teknologi Micro-Drive
Memilih aktuator untuk tangan yang cekatan sering kali melibatkan koordinasi antara desain mekanis, teknik motor, kontrol tertanam, dan manufaktur. Pemasok yang berpengalaman di bidang ini dapat membantu tim pengembangan memperjelas spesifikasi dan menilai kelayakan peralihan dari prototipe ke produksi berulang.
Didirikan pada tahun 2024 dan berkantor pusat di Suzhou, Tiongkok, VAXOR mengembangkan aktuator sambungan mikro dan motor tanpa inti ultra-mikro untuk robotika, perangkat medis, instrumen presisi, dan peralatan cerdas. Pendekatan teknisnya menggabungkan desain motor, manufaktur presisi, kontrol robotika, desain struktural, dan manufaktur cerdas.
Perusahaan juga mengembangkan solusi gerak kompak menggunakan teknologi seperti motor fluks aksial, belitan PCB/FPCB, desain elektromagnetik yang dioptimalkan, dan mekanisme reduksi miniatur. Timnya bekerja di seluruh pengembangan teknik dan implementasi produksi, dengan fokus pada peralihan teknologi penggerak mikro berkinerja tinggi dari validasi prototipe menuju manufaktur yang skalabel.
Saat mengevaluasi modul untuk tangan robot, tim teknik harus berbagi aplikasi yang diinginkan, perkiraan beban gabungan, kecepatan target, rentang gerak, persyaratan voltase, arsitektur kontrol, dan batasan pemasangan. Mereka juga harus memastikan spesifikasi mana yang berlaku untuk model dan rasio roda gigi yang sedang dipertimbangkan.
Untuk Aktuator Sambungan Mikro Φ16mm, kombinasi opsi suplai 12 V atau 24 V, rasio roda gigi 30:1 atau 50:1, encoder magnetik absolut, dan komunikasi SPI menyediakan beberapa parameter utama untuk evaluasi ini. Keputusan akhir harus didasarkan pada dokumentasi teknis yang terverifikasi dan pengujian prototipe dalam kondisi pengoperasian yang diinginkan.
Daftar Periksa Akhir untuk Memilih Aktuator Sendi Jari
Sebelum menyelesaikan aktuator untuk tangan cekatan, pastikan hal-hal berikut:
Beban mekanis: Perkirakan torsi yang dibutuhkan, termasuk gesekan, akselerasi, dan gaya eksternal.
Peringkat torsi: Membedakan torsi kontinu dari torsi awal dan memastikan kondisi pengoperasian yang ditentukan.
Rasio roda gigi: Bandingkan kecepatan keluaran dan torsi yang diperlukan untuk opsi 30:1 dan 50:1.
Umpan balik posisi: Konfirmasikan perilaku encoder, spesifikasi akurasi, persyaratan kalibrasi, dan kompatibilitas pengontrol.
Komunikasi: Validasi sambungan listrik SPI, waktu, dan penanganan data.
Ukuran dan berat: Periksa jarak bebas modul, total massa tangan, perutean kabel, dan akses perakitan.
Kinerja termal dan daya tahan: Uji aktuator selama tugas berulang yang representatif.
Kesiapan produksi: Konfirmasikan dokumentasi, detail konfigurasi, dan persyaratan validasi sebelum menskalakan desain.
Memilih aktuator sambungan mikro yang sesuai adalah keputusan rekayasa tingkat sistem. Torsi, rasio roda gigi, umpan balik, komunikasi, bobot, dan tata letak mekanis harus bekerja sama untuk menghasilkan gerakan jari yang diperlukan. Dengan mengevaluasi faktor-faktor ini sebelum integrasi akhir, pengembang dapat mengurangi desain ulang yang tidak dapat dihindari dan membangun landasan teknis yang lebih kuat untuk tangan robot yang tangkas dan andal.
Aktuator Sambungan Mikro Φ16mm menawarkan modul gerak ringkas dengan torsi, rasio roda gigi, encoder, dan opsi komunikasi yang ditentukan untuk evaluasi ini. Bekerja dengan VAXOR dan memvalidasi konfigurasi yang dipilih terhadap beban aplikasi nyata dapat membantu tim teknik menentukan apakah modul memenuhi persyaratan tangan robot mereka.