 Toko

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Memilih rasio roda gigi untuk sambungan robotik bukan sekadar masalah memaksimalkan torsi keluaran. Rasio tersebut juga mempengaruhi kecepatan sambungan, akselerasi, daya tanggap, dan cara aktuator berinteraksi dengan beban mekanis. Rasio yang bekerja dengan baik untuk mekanisme yang lambat dan berorientasi gaya mungkin tidak cocok untuk sambungan yang memerlukan reposisi cepat atau perubahan arah yang sering.
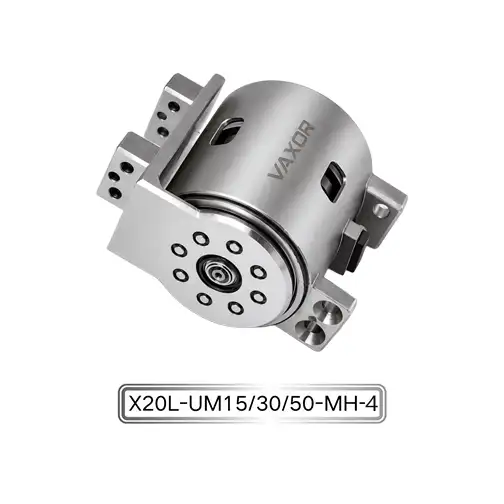
Bagi para insinyur yang mengembangkan lengan robot kompak, tangan tangkas, dan mekanisme otomatis, memilih konfigurasi yang tepat sejak dini dapat menyederhanakan pengembangan kontrol gerak dan mengurangi kebutuhan akan desain ulang mekanis. Aktuator Sambungan Mikro Φ20mm menawarkan opsi rasio roda gigi 15:1, 30:1, dan 50:1, memungkinkan para insinyur mengevaluasi berbagai kombinasi kecepatan keluaran dan torsi dalam modul sambungan kompak.
Rasio yang paling sesuai bergantung pada persyaratan aplikasi aktual, termasuk waktu pergerakan yang diperlukan, beban eksternal, siklus kerja, catu daya yang tersedia, dan strategi pengendalian. Memahami faktor-faktor ini membantu mengubah proses pemilihan rasio menjadi keputusan teknis yang praktis, bukan sekedar perbandingan angka saja.
Bagaimana Rasio Roda Gigi Mempengaruhi Output Bersama
Rasio roda gigi menggambarkan hubungan antara kecepatan putaran motor dan keluaran transmisi. Pada penggerak reduksi, motor berputar lebih cepat dibandingkan poros keluaran. Pengurangan ini membantu mengubah karakteristik putaran motor menjadi kombinasi kecepatan dan torsi yang lebih sesuai untuk mekanisme yang digerakkan.
Secara umum, rasio reduksi yang lebih tinggi menghasilkan penggandaan torsi yang lebih besar sekaligus mengurangi kecepatan keluaran. Rasio yang lebih rendah memungkinkan output berputar lebih cepat pada kecepatan motor tertentu tetapi memberikan penggandaan torsi yang lebih sedikit. Torsi dan kecepatan keluaran sebenarnya juga bergantung pada performa motor, efisiensi transmisi, gesekan, dan kondisi pengoperasian.
Untuk aktuator sambungan mikro, perbedaan ini dapat memengaruhi cara mekanisme robot mulai bergerak, berakselerasi, mempertahankan posisinya, dan merespons perubahan beban.
Aktuator Sambungan Mikro Φ20mm, model X20S/L-UM15/30/50-MH-4, tersedia dengan tiga rasio reduksi: 15:1, 30:1, dan 50:1. Daripada berasumsi bahwa satu rasio cocok untuk setiap aplikasi, para insinyur harus membandingkan setiap konfigurasi dengan gerakan sambungan dan profil beban yang diinginkan.
Misalnya, sambungan yang perlu bergerak cepat antar posisi mungkin memprioritaskan kecepatan dan akselerasi keluaran. Sambungan yang harus menopang beban yang lebih berat mungkin lebih menekankan pada kapasitas torsi. Mekanisme yang menggabungkan kedua persyaratan tersebut mungkin memerlukan kompromi antara kecepatan, torsi, dan respons kontrol.
Tujuannya adalah untuk memilih rasio yang memenuhi seluruh persyaratan operasi, bukan hanya pengurangan tertinggi yang tersedia.
Ketika Rasio Gigi 15:1 Masuk Akal
Rasio 15:1 layak untuk dievaluasi ketika kecepatan keluaran dan pergerakan cepat merupakan prioritas desain yang penting. Karena pengurangannya lebih rendah dibandingkan alternatif 30:1 dan 50:1, maka umumnya memungkinkan kecepatan keluaran lebih tinggi untuk kecepatan motor tertentu.
Hal ini dapat berguna pada sambungan robotik yang sering melakukan reposisi, bergerak melalui rentang sudut yang relatif besar, atau perlu menyelesaikan rangkaian gerakan dalam waktu terbatas.
Aplikasi potensial mencakup mekanisme robot ringan, komponen artikulasi yang bergerak cepat, dan sambungan yang beroperasi dengan beban eksternal yang relatif sederhana. Namun, pilihan akhir harus bergantung pada kinerja kecepatan-torsi aktual aktuator, bukan pada rasio roda gigi saja.
Saat menilai konfigurasi 15:1, teknisi harus memeriksa beberapa faktor:
Apakah kecepatan keluaran memenuhi waktu pergerakan yang diperlukan.
Apakah torsi yang tersedia cukup selama akselerasi dan pengoperasian stabil.
Apakah mekanisme tersebut dapat mentolerir perubahan beban tanpa variasi kecepatan yang berlebihan.
Apakah pengontrol dapat mencapai profil gerakan yang diperlukan.
Apakah konfigurasi yang dipilih tetap berada dalam batas pengoperasiannya selama pergerakan berulang.
Rasio yang lebih rendah tidak secara otomatis menjamin pergerakan yang lebih cepat di dunia nyata. Jika beban terlalu berat, motor mungkin tidak mempercepat sambungan seperti yang diharapkan. Gesekan eksternal, inersia, dan kerugian transmisi juga dapat membatasi kinerja.
Oleh karena itu, opsi 15:1 harus diuji berdasarkan profil beban dan pergerakan aktual sebelum diselesaikan untuk desain produksi.
Mengapa Rasio 30:1 Dapat Menjadi Jalan Tengah yang Bermanfaat
Rasio 30:1 memberikan pilihan perantara antara pengurangan 15:1 yang lebih rendah dan pengurangan 50:1 yang lebih tinggi. Mungkin perlu dipertimbangkan ketika aplikasi memerlukan keseimbangan antara kecepatan keluaran dan penggandaan torsi.
Banyak mekanisme robot yang menggabungkan berbagai jenis gerakan. Sambungan mungkin perlu diubah posisinya dengan cepat saat tidak dibebani tetapi juga memberikan torsi yang cukup saat berinteraksi dengan suatu benda. Memilih rasio perantara dapat menjadi salah satu cara untuk mengevaluasi trade-off ini.
Misalnya, mekanisme artikulasi mungkin perlu berpindah antar posisi terprogram sambil mempertahankan kinerja yang dapat diprediksi seiring perubahan beban eksternal. Dalam hal ini, para insinyur harus membandingkan kecepatan yang diharapkan di bawah beban, waktu akselerasi, dan torsi keluaran yang dibutuhkan daripada hanya mengandalkan rasio roda gigi nominal.
Konfigurasi 30:1 dapat dievaluasi berdasarkan pertanyaan-pertanyaan berikut:
Apakah sambungan mencapai posisi targetnya dalam waktu yang diperlukan?
Apakah torsi yang tersedia cukup untuk beban kerja yang diinginkan?
Dapatkah aktuator merespons dengan tepat ketika beban berubah?
Apakah konfigurasi mendukung frekuensi gerakan berulang yang diperlukan?
Apakah profil gerak dapat dicapai tanpa melebihi batas operasi aktuator?
Pertanyaan-pertanyaan ini membantu menentukan apakah rasio perantara memberikan keseimbangan yang diinginkan untuk aplikasi tersebut. Jawabannya harus didasarkan pada data kinerja yang diukur atau disediakan oleh pabrikan untuk konfigurasi yang dipilih.
Kapan Harus Mempertimbangkan Rasio Roda Gigi 50:1
Rasio 50:1 layak untuk dievaluasi ketika penggandaan torsi lebih diprioritaskan daripada kecepatan keluaran maksimum. Dibandingkan dengan rasio reduksi yang lebih rendah, reduksi yang lebih tinggi umumnya mengurangi kecepatan keluaran sekaligus meningkatkan torsi yang tersedia pada keluaran untuk torsi motor tertentu, tergantung pada efisiensi transmisi dan batas pengoperasian.
Hal ini relevan untuk sambungan yang bergerak melawan hambatan yang lebih besar, menangani beban mekanis yang berat, atau memerlukan pergerakan terkontrol pada kecepatan keluaran yang relatif rendah.
Namun, reduksi yang lebih tinggi tidak secara otomatis merupakan pilihan terbaik untuk aplikasi yang berorientasi pada gaya. Perancang juga harus mempertimbangkan akselerasi, perilaku pembalikan, karakteristik transmisi, dan respons yang diperlukan terhadap perintah kontrol.
Rasio yang tinggi dapat membatasi kecepatan keluaran untuk aplikasi yang memerlukan pergerakan cepat. Hal ini juga dapat mempengaruhi bagaimana sistem berperilaku selama perubahan arah yang sering terjadi. Oleh karena itu, karakteristik kinerja yang relevan harus dievaluasi menggunakan data teknis aktuator dan pengujian yang representatif.
Untuk Aktuator Sambungan Mikro Φ20mm , opsi 50:1 dapat dibandingkan dengan rasio lain menggunakan persyaratan beban dan gerak yang sama. Hal ini memungkinkan untuk menentukan apakah pengurangan tambahan memberikan manfaat yang berarti bagi mekanisme yang dimaksudkan.
Perbandingannya harus fokus pada kecepatan keluaran aktual, torsi di bawah beban, waktu respons, dan perilaku termal selama siklus kerja yang diperlukan.
Bandingkan Rasio Menggunakan Persyaratan Pengoperasian yang Sama
Cara paling andal untuk memilih rasio roda gigi adalah dengan membandingkan semua konfigurasi yang tersedia dengan serangkaian persyaratan yang konsisten. Membandingkan satu rasio pada beban ringan dengan rasio lain pada beban lebih berat dapat menghasilkan kesimpulan yang menyesatkan.
Mulailah dengan menentukan kecepatan dan torsi keluaran yang diperlukan. Kemudian perkirakan inersia komponen yang digerakkan, waktu percepatan yang diperlukan, dan frekuensi gerakan berulang. Nilai-nilai ini memberikan dasar praktis untuk mengevaluasi konfigurasi yang berbeda.
Tabel berikut merangkum trade-off umum yang perlu diselidiki.
| Faktor seleksi | 15:1 | 30:1 | 50:1 |
|---|---|---|---|
| Tingkat pengurangan umum | Lebih rendah | Intermediat | Lebih tinggi |
| Potensi kecepatan keluaran | Umumnya lebih tinggi | Intermediat | Umumnya lebih rendah |
| Perkalian torsi | Umumnya lebih rendah | Intermediat | Umumnya lebih tinggi |
| Prioritas evaluasi utama | Kecepatan dan akselerasi | Keseimbangan kecepatan dan torsi | Persyaratan torsi dan pengoperasian kecepatan rendah |
| Validasi kunci | Kecepatan dan akselerasi yang dimuat | Profil gerak keseluruhan | Torsi, respons, dan batas pengoperasian |
Ini adalah karakteristik umum rasio reduksi, bukan peringkat kinerja yang diukur untuk aktuator spesifik ini. Nilai keluaran sebenarnya bergantung pada motor, efisiensi transmisi, pengontrol, dan kondisi pengoperasian.
Insinyur harus meminta kurva kecepatan-torsi yang relevan dan data kinerja khusus konfigurasi sebelum membuat pilihan akhir.
Pertimbangkan Torsi Berkelanjutan dan Torsi Awal
Pemilihan rasio roda gigi juga harus mempertimbangkan jenis beban yang akan dialami sambungan. Mekanisme yang mengalami resistansi tinggi dalam waktu singkat mungkin memiliki persyaratan yang berbeda dari mekanisme yang mempertahankan beban sepanjang siklus operasi yang panjang.
Seri aktuator X20 menetapkan torsi kontinu hingga 450 mNm dan torsi awal hingga 800 mNm. Ini adalah nilai maksimum yang dinyatakan dan tidak boleh diasumsikan berlaku sama pada setiap rasio roda gigi atau kondisi pengoperasian tanpa konfirmasi dari dokumentasi teknis terkait.
Torsi berkelanjutan penting ketika memperkirakan kinerja pada beban pengoperasian berkelanjutan. Torsi awal mengacu pada kondisi pengoperasian yang berbeda, dan definisi tepat serta durasi yang diizinkan harus dikonfirmasikan dengan pabrikan.
Untuk pemilihan praktis, insinyur harus memisahkan beban menjadi setidaknya tiga kategori:
Beban kondisi tunak: Torsi yang dibutuhkan selama pengoperasian normal.
Beban percepatan: Torsi tambahan yang diperlukan untuk mengubah kecepatan komponen yang bergerak.
Beban sementara: Peningkatan resistensi dalam durasi singkat selama tugas tertentu.
Aktuator harus memenuhi persyaratan aktual aplikasi dalam kondisi ini. Tidaklah cukup untuk memilih rasio berdasarkan angka torsi maksimum jika mekanisme tidak dapat mempertahankan kecepatan yang diperlukan atau beroperasi dalam batas termalnya.
Oleh karena itu, rasio yang dipilih harus divalidasi menggunakan urutan gerakan yang representatif dan bukan pengukuran beban statis tunggal.
Memperhitungkan Tegangan dan Persyaratan Kontrol
Seri aktuator X20 mendukung opsi suplai 12 V, 24 V, dan 48 V. Opsi ini mungkin relevan ketika mengintegrasikan sambungan ke dalam sistem robotik dengan arsitektur daya berbeda, namun voltase yang tersedia harus dikonfirmasi untuk model dan konfigurasi spesifik yang dibeli.
Catu daya, penggerak motor, dan sistem kendali harus dievaluasi bersama. Insinyur harus memverifikasi kompatibilitas listrik, kapasitas arus, persyaratan perlindungan, dan kemampuan pengontrol untuk memberikan profil gerakan yang diperlukan.
Aktuator juga dilengkapi encoder magnetik absolut dan komunikasi SPI. Encoder memberikan umpan balik posisi, sedangkan antarmuka SPI mendukung komunikasi dengan sistem kontrol yang kompatibel. Waktu komunikasi yang tepat, struktur perintah, dan format data posisi harus dikonfirmasi dari dokumentasi pabrikan.
Rasio roda gigi dan kontrol umpan balik tidak boleh diperlakukan sebagai keputusan independen. Rasio yang dipilih mempengaruhi hubungan antara pergerakan motor dan keluaran sambungan, sedangkan sistem kontrol menentukan bagaimana aktuator mengikuti perintah posisi dan gerak.
Selama pengujian prototipe, ukur waktu pergerakan keluaran, respons posisi, konsumsi arus, dan kinerja di bawah beban yang representatif. Jika beberapa sambungan beroperasi bersamaan, uji sistem komunikasi dan daya di bawah beban kerja gabungan yang diharapkan.
Evaluasi Integrasi Ruang, Berat, dan Mekanik
Modul X20 berukuran Φ20mm × 20mm dan memiliki kisaran berat tertentu 37,2–41,6 g, bergantung pada konfigurasi. Karakteristik ini menjadikan perencanaan pemasangan sebagai bagian penting dalam proses seleksi.
Sebelum memilih rasio, teknisi harus memastikan bahwa modul sesuai dengan ruang yang tersedia dan pengaturan pemasangannya sesuai dengan struktur sekitarnya. Desainnya juga harus memberikan jarak yang cukup untuk konektor, perkabelan, pengencang, dan akses pemeliharaan.
Berat dapat mempengaruhi inersia keseluruhan mekanisme, terutama ketika aktuator dipasang pada lengan yang bergerak atau di dekat ujung struktur robot. Massa tambahan dapat meningkatkan torsi yang diperlukan untuk mempercepat sambungan hulu, sehingga aktuator harus dievaluasi sebagai bagian dari sistem mekanis yang lengkap.
Aktuator Sambungan Mikro Φ20mm menggunakan arsitektur motor fluks aksial. VAXOR menyatakan bahwa arsitektur ini menghasilkan kepadatan torsi 30% lebih tinggi dibandingkan desain konvensional. Ketika menilai klaim ini untuk aplikasi tertentu, para insinyur harus mengkonfirmasi dasar perbandingan yang relevan dan menentukan bagaimana kinerja modul sesuai dengan kebutuhan ruang, massa, dan beban sistem secara keseluruhan.
Tinjauan tata letak CAD yang diikuti dengan pengujian prototipe fisik dapat membantu mengidentifikasi gangguan mekanis, masalah penyelarasan, dan beban tak terduga sebelum desain bergerak menuju produksi.
Validasi Rasio yang Dipilih Melalui Pengujian Prototipe
Perhitungan dapat mempersempit pilihan, namun pengujian diperlukan untuk menentukan apakah konfigurasi yang dipilih memenuhi persyaratan aplikasi sebenarnya.
Mulailah dengan tegangan suplai yang diinginkan, pengontrol, struktur pemasangan, dan beban mekanis. Catat kecepatan keluaran, waktu pergerakan, konsumsi arus, dan suhu selama siklus pengoperasian yang representatif.
Selanjutnya, uji akselerasi, deselerasi, perubahan arah berulang, dan perubahan beban eksternal. Untuk mekanisme robot, juga berguna untuk mengevaluasi kinerja aktuator selama rangkaian gerakan lengkap daripada menguji setiap gerakan secara terpisah.
Proses validasi praktis harus mencakup:
Mengonfirmasi bahwa modul dan pengontrol kompatibel.
Mengukur kecepatan keluaran yang dimuat dan waktu pergerakan.
Memeriksa kebutuhan torsi selama akselerasi dan pengoperasian stabil.
Memantau arus dan suhu sepanjang siklus kerja.
Mengevaluasi umpan balik posisi dan respons terhadap perintah kontrol.
Mengulangi pengujian untuk memeriksa konsistensi dalam kondisi yang sebanding.
Jika lebih dari satu rasio roda gigi cocok, uji alternatifnya menggunakan beban mekanis dan profil pergerakan yang sama. Hal ini memberikan dasar yang adil untuk perbandingan dan membantu mengidentifikasi konfigurasi yang paling memenuhi persyaratan proyek.
Bekerja dengan Mitra Teknologi Micro-Drive
Memilih rasio yang tepat seringkali memerlukan koordinasi antara teknik mesin, desain motor, dan pengembangan kendali. Mitra teknologi micro-drive dapat membantu memperjelas perbedaan konfigurasi dan mengidentifikasi data teknis yang diperlukan untuk pengambilan keputusan yang andal.
Didirikan pada tahun 2024 dan berkantor pusat di Suzhou, Tiongkok, VAXOR mengembangkan aktuator sambungan mikro dan motor tanpa inti ultra-mikro untuk robotika, perangkat medis, instrumen presisi, dan peralatan cerdas. Kemampuan tekniknya mencakup desain motor, manufaktur presisi, desain struktural, kontrol robotika, dan manufaktur cerdas.
Peta jalan teknologi perusahaan mencakup teknologi motor fluks aksial, belitan PCB/FPCB, desain elektromagnetik, dan mekanisme reduksi miniatur. VAXOR juga berfokus pada implementasi teknis mulai dari validasi prototipe dan produksi percontohan hingga pengiriman batch.
Saat mendiskusikan suatu proyek, berikan kecepatan keluaran yang diperlukan, persyaratan torsi kontinu dan sementara, inersia beban, siklus pergerakan, tegangan suplai, antarmuka kontrol, dan batasan pemasangan. Detail ini memungkinkan pemasok membantu mengidentifikasi konfigurasi yang relevan dan memperjelas data kinerja mana yang harus diverifikasi.
Aktuator Sambungan Mikro Φ20mm, model X20S/L-UM15/30/50-MH-4, menyediakan tiga opsi rasio roda gigi, beberapa opsi voltase, encoder magnetik absolut, dan komunikasi SPI. Dengan membandingkan rasio terhadap beban aktual dan memvalidasi modul yang dipilih dalam prototipe, para insinyur dapat membuat keputusan yang lebih tepat untuk desain sambungan robotik mereka.
Daftar Periksa Seleksi Akhir
Sebelum menyelesaikan rasio roda gigi, konfirmasikan hal berikut:
Kecepatan keluaran yang diperlukan: Tentukan seberapa cepat sambungan harus menyelesaikan gerakannya.
Permintaan torsi: Pisahkan beban kondisi tunak, akselerasi, dan transien.
Rasio roda gigi: Bandingkan 15:1, 30:1, dan 50:1 menggunakan persyaratan pengoperasian yang sama.
Catu daya: Konfirmasikan volume yang tersediatage dan kompatibilitas dengan konfigurasi yang dipilih.
Umpan balik dan komunikasi: Verifikasi integrasi encoder dan persyaratan komunikasi SPI.
Tata letak mekanis: Periksa ruang pemasangan, berat, kabel, dan komponen sekitarnya.
Siklus pengoperasian: Evaluasi pergerakan berulang, konsumsi saat ini, dan suhu.
Data kinerja: Konfirmasikan spesifikasi khusus konfigurasi sebelum persetujuan akhir.
Tidak ada rasio roda gigi yang benar secara universal untuk setiap sambungan robot. Pilihan terbaik adalah pilihan yang memenuhi persyaratan kecepatan, torsi, kontrol, dan pengoperasian aplikasi tanpa menimbulkan kompromi yang tidak perlu di bagian lain sistem.
Dengan membandingkan opsi 15:1, 30:1, dan 50:1 melalui proses rekayasa yang konsisten, pengembang dapat memilih konfigurasi berdasarkan kebutuhan performa aktual. Micro Joint Actuator Φ20mm menawarkan platform yang berguna untuk evaluasi ini, sementara kolaborasi dengan VAXOR dapat membantu memperjelas spesifikasi dan mendukung jalur dari pengujian prototipe hingga integrasi produksi.