 Toko

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Untuk sambungan robot kompak, mengurangi ukuran aktuator hanyalah sebagian dari tantangan teknis. Motor, mekanisme reduksi, encoder, antarmuka komunikasi, dan komponen struktural semuanya harus bekerja dalam ruang yang sangat terbatas tanpa mengorbankan torsi, akurasi posisi, atau kecepatan respons. Hal ini sangat penting dalam robot kolaboratif dan sambungan biomimetik, di mana setiap gram dan setiap milimeter dapat memengaruhi desain mekanis secara keseluruhan.
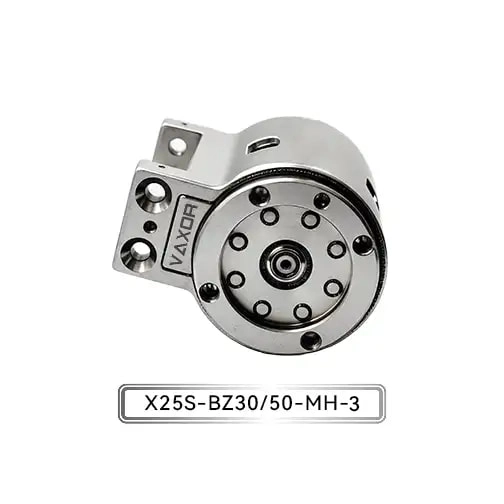
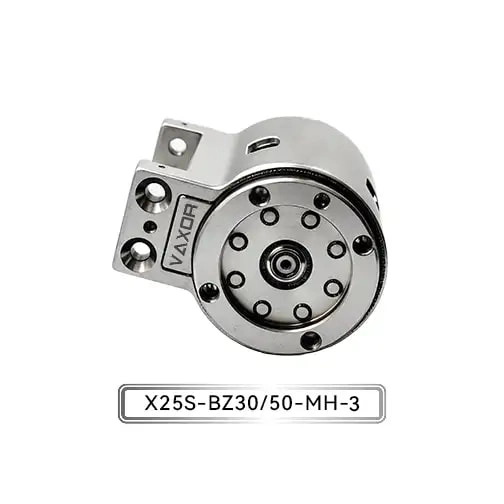
Di sinilah kombinasi motor fluks aksial dan miniatur peredam sikloidal menjadi menarik secara teknis. Daripada memperlakukan motor dan girboks sebagai komponen terpisah, arsitektur ini mengintegrasikan elemen gerak utama ke dalam modul sambungan kompak. Aktuator Sambungan Mikro Φ25mm dari VAXOR menerapkan pendekatan ini untuk mencapai torsi kontinu hingga 1150 mNm dan torsi awal hingga 1800 mNm dalam aktuator kompak berbobot 93–103 g.
Mengapa Arsitektur Fluks Aksial Penting dalam Sambungan Kompak
Arsitektur motor tradisional bisa menjadi sulit untuk dikemas ketika sambungan robotik memerlukan torsi tinggi dan tapak keseluruhan yang kecil. Motor fluks aksial menggunakan susunan elektromagnetik yang berbeda, dengan fluks magnet bergerak terutama sepanjang arah aksial motor.
Untuk aktuator sambungan mikro, arsitektur ini memberikan peluang untuk menggunakan ruang internal yang tersedia secara lebih efisien. Tujuannya bukan sekadar membuat motor menjadi lebih kecil. Hal ini untuk meningkatkan jumlah torsi yang dapat digunakan yang dapat dihasilkan dalam selubung mekanis terbatas.
Aktuator Sambungan Mikro Φ25mm menggabungkan teknologi motor fluks aksial dengan desain elektromagnetik yang dioptimalkan. Hal ini memungkinkan aktuator untuk fokus pada kepadatan torsi sambil mempertahankan bentuk kompak yang diperlukan untuk aplikasi seperti jari robot, sambungan robot kolaboratif kompak, dan mekanisme biomimetik.
Bagi para desainer, kepadatan torsi seringkali lebih berarti dibandingkan ukuran motor saja. Aktuator kecil yang tidak dapat menghasilkan torsi yang cukup mungkin memerlukan tahapan mekanis tambahan atau sistem transmisi yang lebih besar, sehingga meningkatkan ukuran dan bobot sistem.
Apa yang Ditambahkan oleh Miniatur Cycloidal Reducer
Motor hanyalah salah satu bagian dari sistem gerak. Sambungan robot biasanya memerlukan torsi keluaran yang jauh lebih tinggi daripada yang dapat dihasilkan motor secara langsung, sehingga mekanisme reduksi menjadi penting.
Peredam sikloidal mini yang digunakan dalam aktuator ini menyediakan dua rasio roda gigi yang tersedia: 30:1 dan 50:1. Rasio ini memungkinkan platform aktuator dasar yang sama dikonfigurasikan untuk kebutuhan torsi dan kecepatan yang berbeda.
Rasio reduksi yang lebih rendah dapat dipertimbangkan ketika aplikasi memerlukan kecepatan keluaran yang lebih besar, sedangkan rasio yang lebih tinggi dapat memberikan penggandaan torsi mekanis yang lebih besar. Pilihan yang tepat bergantung pada beban sambungan, kecepatan sudut yang diperlukan, profil akselerasi, dan jangkauan pengoperasian motor yang tersedia.
Hal ini sangat berguna pada sambungan robotik karena sumbu yang berbeda dapat memiliki kebutuhan mekanis yang sangat berbeda. Sebuah sendi yang bertanggung jawab atas pergerakan yang relatif cepat mungkin mempunyai prioritas yang berbeda dari sendi yang perlu memikul beban eksternal yang lebih tinggi.
Dengan mengintegrasikan mekanisme reduksi ke dalam aktuator daripada memperlakukan gearbox sebagai komponen eksternal yang terpisah, keseluruhan modul gerak dapat tetap lebih kompak dan lebih mudah diintegrasikan ke dalam struktur mekanis robot.
30:1 vs 50:1: Memilih Rasio Pengurangan
Platform X25S-UZ/BZ30/50-MH-3 menawarkan opsi pengurangan 30:1 dan 50:1.
Konfigurasi 30:1 cocok ketika desainer membutuhkan keseimbangan antara torsi keluaran dan kecepatan putaran. Ini memberikan penggandaan torsi yang besar sambil mempertahankan tingkat reduksi yang relatif lebih rendah.
Konfigurasi 50:1 lebih menekankan pada torsi keluaran dan pergerakan sambungan yang terkontrol. Hal ini lebih sesuai untuk mekanisme dimana perkalian torsi yang lebih tinggi lebih penting daripada kecepatan keluaran maksimum.
Keputusan tidak boleh diambil hanya dari rasio roda gigi saja. Perancang juga perlu mempertimbangkan siklus kerja sambungan, karakteristik beban, persyaratan akselerasi, strategi pengendalian motor, dan inersia mekanis.
Inilah salah satu alasan platform aktuator terintegrasi dapat menyederhanakan pengembangan. Daripada mendesain ulang sambungan lengkap di sekitar kombinasi motor dan girboks yang berbeda, para insinyur dapat mengevaluasi konfigurasi yang berbeda dalam arsitektur aktuator yang ditentukan.
Torsi Berkelanjutan 1150 mNm dan Torsi Awal 1800 mNm
Spesifikasi torsi perlu diinterpretasikan sesuai dengan cara kerja aktuator sebenarnya.
Aktuator Sambungan Mikro Φ25mm memberikan torsi kontinu hingga 1150 mNm, sedangkan torsi awalnya dapat mencapai hingga 1800 mNm. Kedua angka ini menggambarkan kondisi pengoperasian yang berbeda dan tidak boleh dianggap dapat dipertukarkan.
Torsi kontinu sangat penting untuk aplikasi yang mengharuskan sambungan berulang kali beroperasi atau mempertahankan beban mekanis selama pengoperasian normal. Oleh karena itu, ini merupakan parameter kunci ketika mengevaluasi aktuator untuk sambungan robotik dengan gerakan berkelanjutan atau berulang.
Torsi awal, sementara itu, relevan ketika aktuator perlu menghasilkan tingkat torsi yang lebih tinggi selama gerakan berdurasi pendek atau kondisi start. Hal ini dapat menjadi masalah selama akselerasi, perubahan beban, atau kondisi pengoperasian sementara lainnya.
Bagi pengembang robot, melihat kedua nilai tersebut memberikan gambaran yang lebih berguna mengenai kemampuan pengoperasian aktuator dibandingkan mempertimbangkan angka torsi maksimum tunggal.
Encoder Magnetik Absolut untuk Umpan Balik Posisi Gabungan
Aktuator kompak juga memerlukan umpan balik yang akurat. Tanpa informasi posisi yang dapat diandalkan, pengontrol robot tidak dapat secara efektif menentukan posisi sudut sambungan yang sebenarnya.
Aktuator menggunakan encoder magnetik absolut. Berbeda dengan motor dasar tanpa umpan balik posisi terintegrasi, encoder absolut memberikan informasi posisi yang dapat digunakan oleh sistem kontrol untuk menentukan keadaan sudut sambungan.
Desain non-kontak juga relevan dengan rekayasa aktuator kompak. Penginderaan magnetik tidak memerlukan kontak fisik antara elemen penginderaan, yang dapat membantu mendukung arsitektur umpan balik yang kompak dan terintegrasi.
Untuk aplikasi robot, integrasi encoder sangat penting karena aktuator merupakan bagian dari sistem gerak loop tertutup. Motor menghasilkan torsi, peredam mengubah torsi tersebut menjadi keluaran gabungan, dan encoder memberikan umpan balik yang memungkinkan pengontrol mengatur gerakan yang dihasilkan.
Mengapa CAN FD Relevan dengan Integrasi Gabungan Robotik
Performa mekanis hanyalah sebagian dari masalah integrasi. Sambungan robot modern juga memerlukan antarmuka komunikasi praktis untuk bertukar data kontrol dan umpan balik dengan arsitektur kontrol robot.
Aktuator Sambungan Mikro Φ25mm menggunakan komunikasi CAN FD. CAN FD memperluas kemampuan komunikasi CAN tradisional dengan mendukung muatan data yang lebih besar dan kecepatan data yang lebih tinggi dalam kondisi jaringan yang sesuai.
Untuk sistem robotik yang berisi banyak aktuator, antarmuka komunikasi menjadi semakin penting. Insinyur perlu mengoordinasikan perintah bersama, umpan balik posisi, informasi status, dan data kontrol lainnya di seluruh sistem.
Oleh karena itu, CAN FD dapat menjadi sangat relevan dengan arsitektur robot terdistribusi di mana beberapa aktuator kompak berkomunikasi dalam jaringan kontrol yang sama.
93–103 g Berat dan Dampaknya terhadap Desain Robot
Pada 93–103 g, aktuator dirancang untuk aplikasi di mana massa aktuator perlu dikontrol bersamaan dengan keluaran torsi.
Bobot menjadi sangat signifikan dalam sistem robot artikulasi. Aktuator yang dipasang lebih jauh dari badan utama robot dapat berkontribusi pada beban yang dibutuhkan sambungan hulu untuk bergerak. Oleh karena itu, massa aktuator tambahan dapat mempengaruhi persyaratan mekanis sambungan lainnya.
Hal ini membuat hubungan antara berat aktuator dan torsi keluaran menjadi pertimbangan desain yang penting.
Aktuator kompak yang menghasilkan torsi kontinu hingga 1.150 mNm pada kisaran bobot 93–103 g memberi para insinyur titik performa-ke-massa yang pasti untuk mengevaluasi arsitektur mekanis mereka.
Aplikasi dalam Robot Kolaboratif dan Biomimetik
Kombinasi dimensi kompak, reduksi terintegrasi, umpan balik encoder, dan komunikasi menjadikan aktuator cocok untuk beberapa jenis mekanisme robot.
Robot kolaboratif dapat memperoleh manfaat dari modul gabungan yang ringkas karena struktur mekanisnya sering kali perlu menyeimbangkan kemampuan muatan dengan faktor bentuk yang relatif kompak. Aktuator terintegrasi juga dapat mengurangi jumlah komponen eksternal yang perlu ditampung di dalam struktur sambungan.
Robot biomimetik menghadirkan aplikasi lain yang menuntut. Sambungan manusia dan hewan menggabungkan struktur kompak dengan pergerakan terkontrol di berbagai kondisi pengoperasian. Untuk mereproduksi perilaku mekanis serupa memerlukan aktuator yang dapat masuk ke dalam ruang terbatas namun tetap memberikan torsi yang berguna dan kontrol responsif.
Aplikasi potensial lainnya termasuk tangan robot kompak, mekanisme cerdas, peralatan presisi, dan sambungan robot khusus di mana kontrol gerak terintegrasi lebih disukai.
Dari Teknologi Motor hingga Platform Micro-Drive yang Lengkap
Arsitektur di balik aktuator mencerminkan pendekatan yang lebih luas terhadap rekayasa penggerak mikro. VAXOR berfokus pada penggabungan desain motor, manufaktur presisi, kontrol robotika, desain struktural, dan manufaktur cerdas daripada mengembangkan motor sebagai komponen yang terisolasi.
Peta jalan teknologi perusahaan mencakup motor fluks aksial, belitan PCB dan FPCB, desain elektromagnetik yang dioptimalkan, dan mekanisme reduksi miniatur. Teknologi ini ditujukan untuk mengembangkan solusi gerak kompak dengan kepadatan torsi tinggi, respons cepat, dan kinerja produksi yang konsisten.
Pendekatan teknik ini sangat relevan ketika aktuator beralih dari pengembangan prototipe ke produksi berulang. Perusahaan robot pada awalnya mungkin mengevaluasi aktuator bersama sebagai komponen yang berdiri sendiri, namun penerapan yang berhasil memerlukan pertimbangan integrasi mekanis, komunikasi kontrol, konsistensi produksi, dan kompatibilitas tingkat sistem.
Memilih Aktuator Φ25mm untuk Sambungan Robot
Sebelum memilih aktuator, insinyur harus mengevaluasi beberapa parameter secara bersamaan daripada hanya berfokus pada spesifikasi torsi maksimum.
Pertama, tentukan apakah pengurangan 30:1 atau 50:1 lebih sesuai dengan kecepatan keluaran dan torsi yang diperlukan. Selanjutnya, periksa apakah rentang pengoperasian 12–18 V sesuai dengan arsitektur daya robot.
Kebutuhan torsi kontinyu kemudian harus dibandingkan dengan beban kerja aktual dan siklus kerja sambungan, sedangkan angka torsi awal harus dipertimbangkan dalam kaitannya dengan percepatan dan beban transien.
Jenis encoder dan antarmuka komunikasi juga penting. Encoder magnetik absolut dapat mendukung kontrol gabungan loop tertutup, sementara CAN FD menyediakan pendekatan komunikasi yang pasti untuk diintegrasikan ke dalam jaringan kontrol robot.
Terakhir, bobot 93–103 g harus dievaluasi dalam konteks struktur robot yang lengkap. Aktuator gabungan tidak pernah merupakan komponen yang terisolasi; massa, dimensi, torsi, umpan balik, dan karakteristik komunikasinya semuanya mempengaruhi desain mekanik dan listrik di sekitarnya.
Membangun Sistem Gerak Robot Kompak
Kombinasi motor fluks aksial dan peredam sikloidal mini pada akhirnya mengarah pada integrasi sistem. Motor menyediakan penggerak elektromagnetik, peredam meningkatkan torsi keluaran yang dapat digunakan, encoder memberikan umpan balik posisi, dan CAN FD menghubungkan aktuator dengan sistem kontrol yang lebih luas.
Untuk konfigurasi X25S-UZ/BZ30/50-MH-3, elemen-elemen ini disatukan dalam platform ringkas yang menawarkan pengoperasian 12–18 V, reduksi 30:1 atau 50:1, torsi kontinu hingga 1150 mNm, torsi awal hingga 1800 mNm, dan kisaran bobot 93–103 g.
Bagi para insinyur yang mengembangkan robot kolaboratif, mekanisme biomimetik, dan sistem robot kompak lainnya, Micro Joint Actuator Φ25mm memberikan contoh praktis tentang bagaimana arsitektur motor, reduksi mekanis, penginderaan, dan komunikasi dapat diintegrasikan ke dalam satu modul gerak. Ketika struktur robot menjadi lebih kecil dan lebih terdistribusi, jenis arsitektur penggerak mikro terintegrasi ini dapat menyederhanakan jalur mulai dari pemilihan aktuator hingga desain sambungan yang lengkap.