 Toko

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Ketika sistem robotik menjadi lebih kompak, aktuator gabungannya diharapkan dapat menghasilkan torsi keluaran yang lebih tinggi tanpa memerlukan ruang pemasangan yang jauh lebih besar. Hal ini menciptakan tantangan teknis yang penting: motor dan transmisi harus beroperasi dalam volume terbatas sambil mengelola panas yang dihasilkan selama pergerakan dan menahan beban.
Desain termal sangat penting dalam robot kolaboratif dan sambungan robot biomimetik, di mana aktuator dapat melakukan gerakan berulang, mempertahankan posisi di bawah beban, dan beroperasi dalam struktur mekanis yang relatif tertutup. Bahkan ketika aktuator memenuhi spesifikasi torsi yang disyaratkan, manajemen panas yang tidak memadai dapat mempengaruhi stabilitas pengoperasian, masa pakai, dan keandalan jangka panjang.
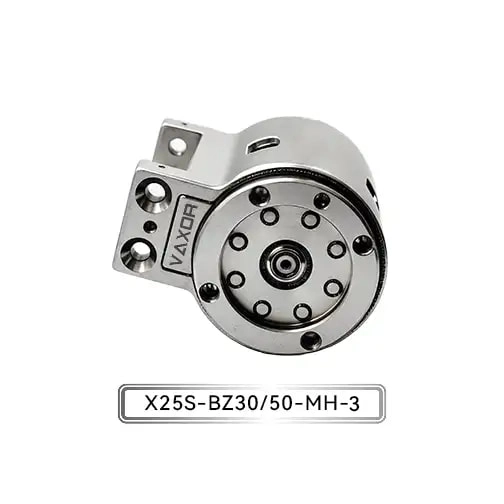
Untuk insinyur yang memilih Aktuator Sambungan Mikro Φ25mm , oleh karena itu kinerja termal harus dipertimbangkan bersama dengan torsi, berat, konfigurasi transmisi, dan persyaratan kontrol. Memahami dari mana panas berasal dan bagaimana perpindahannya melalui perakitan sambungan lengkap membantu perancang menetapkan kondisi pengoperasian yang lebih realistis dan menghindari tekanan termal yang tidak perlu.
Mengapa Manajemen Termal Penting pada Sambungan Robot Torsi Tinggi
Aktuator listrik mengubah energi listrik menjadi gerak mekanis, namun tidak semua energi masukan menjadi daya keluaran yang berguna. Sebagian energi hilang sebagai panas melalui hambatan listrik, rugi-rugi magnetik, gesekan mekanis, dan rugi-rugi pengoperasian lainnya.
Pada sambungan robotik, pembangkitan panas dapat sangat bervariasi tergantung pada gerakan yang dilakukan. Sambungan yang mempercepat suatu beban, mempertahankan posisi tetap, atau berulang kali mengubah arah mungkin mengalami tuntutan listrik dan mekanik yang berbeda.
Ada beberapa faktor yang menjadikan manajemen termal sangat penting pada aktuator kompak dan torsi tinggi.
Pertama, ruang yang tersedia untuk pembuangan panas terbatas. Aktuator kecil memiliki luas permukaan luar yang lebih kecil dibandingkan rakitan motor yang lebih besar, dan struktur mekanis di sekitarnya dapat membatasi aliran udara atau perpindahan panas langsung.
Kedua, kebutuhan torsi yang tinggi dapat meningkatkan kebutuhan listrik dan mekanik pada sistem penggerak. Panas sebenarnya yang dihasilkan bergantung pada karakteristik motor, arus, kecepatan pengoperasian, efisiensi transmisi, dan strategi pengendalian, bukan torsi saja.
Ketiga, sambungan robotik sering kali beroperasi dalam siklus gerakan berulang. Satu gerakan singkat mungkin tidak menyebabkan peningkatan suhu yang signifikan, namun pengoperasian yang sering dengan interval pendinginan yang tidak memadai dapat menyebabkan akumulasi panas.
Karena alasan ini, kinerja termal harus dievaluasi berdasarkan kondisi pengoperasian yang realistis dan bukan disimpulkan dari peringkat torsi tunggal.
Sumber Panas Utama pada Aktuator Gabungan Robot
Memahami sumber panas utama adalah langkah pertama menuju pengembangan desain termal yang efektif.
Kerugian belitan motor
Hambatan listrik pada belitan motor menghasilkan panas ketika arus mengalir melalui konduktor. Rugi-rugi ini biasa disebut rugi-rugi tembaga dan meningkat seiring arus.
Secara sederhana, rugi-rugi belitan dapat dinyatakan sebagai:
[P_{\mathrm{Cu}}=I^2R]
Dimana (I) melambangkan arus belitan dan (R) melambangkan hambatan belitan.
Hubungan ini menjelaskan mengapa kondisi operasi arus tinggi memerlukan perhatian khusus. Peningkatan arus dapat menghasilkan peningkatan pemanasan resistif yang tidak proporsional.
Temperatur belitan sebenarnya juga bergantung pada seberapa efektif panas dipindahkan dari motor dan berapa banyak waktu yang dihabiskan aktuator di bawah beban.
Kerugian magnetik dan elektromagnetik
Pengoperasian motor juga menghasilkan kerugian yang berhubungan dengan perubahan medan magnet dan karakteristik elektromagnetik motor. Kerugian ini dapat mencakup rugi-rugi inti dan rugi-rugi elektromagnetik lainnya, bergantung pada konstruksi motor dan kondisi pengoperasian.
Arsitektur motor fluks aksial dapat memberikan pendekatan kompak untuk menghasilkan torsi, namun perilaku termalnya masih perlu dinilai berdasarkan desain elektromagnetik spesifik, material, konfigurasi belitan, dan kecepatan pengoperasian.
Motor kompak tidak secara otomatis dianggap memiliki kinerja termal yang lebih baik hanya karena memiliki kepadatan torsi yang tinggi.
Kerugian transmisi mekanis
Mekanisme reduksi juga berkontribusi terhadap pembentukan panas. Gesekan antara komponen mekanis, kehilangan bantalan, kondisi pelumasan, dan pembebanan transmisi semuanya dapat mempengaruhi jumlah energi yang hilang selama pengoperasian.
Dalam aktuator sambungan terintegrasi, panas dari motor dan transmisi dapat terakumulasi dalam wadah yang sama. Oleh karena itu, desain termal harus mempertimbangkan modul penggerak lengkap daripada mengevaluasi motor secara terpisah.
Bagaimana Torsi Berkelanjutan Mempengaruhi Desain Termal
Torsi kontinu adalah salah satu spesifikasi terpenting saat mengevaluasi kebutuhan termal sambungan robot.
Berbeda dengan permintaan torsi durasi pendek, torsi kontinu berkaitan dengan kemampuan pengoperasian berkelanjutan berdasarkan kondisi yang ditentukan pabrikan. Ketika aktuator berulang kali menopang beban atau mempertahankan posisi sambungan, motor mungkin mengalami aliran arus yang berkepanjangan dan pembangkitan panas yang terus menerus.
Aktuator Sambungan Mikro Φ25mm menawarkan torsi kontinu hingga 1150 mNm dan torsi awal hingga 1800 mNm. Kedua spesifikasi ini menjelaskan kondisi pengoperasian yang berbeda dan harus dipertimbangkan secara terpisah selama evaluasi termal.
Peringkat torsi kontinu sangat relevan ketika menentukan apakah aktuator dapat mendukung beban kerja normal robot dalam jangka waktu lama.
Peringkat torsi awal tidak secara otomatis diperlakukan sebagai batas pengoperasian kontinu atau puncak. Durasi yang berlaku, persyaratan saat ini, dan kondisi pengujian perlu dikonfirmasi dengan pabrikan sebelum digunakan untuk menentukan selubung operasi termal.
Untuk perancang sistem, beberapa pertanyaan harus dijawab:
Berapa lama sambungan beroperasi di bawah beban berkelanjutan?
Seberapa sering aktuator melakukan percepatan atau perlambatan?
Apakah sambungan perlu menahan beban sementara motor tetap diberi energi?
Berapa banyak waktu yang tersedia di antara siklus pengoperasian?
Apakah aktuator beroperasi di dalam struktur tertutup?
Bagaimana suhu lingkungan dan kondisi pendinginannya?
Faktor-faktor ini membantu menentukan apakah aktuator yang dipilih dapat mempertahankan kinerja yang diperlukan tanpa melebihi batas termalnya.
Tantangan Desain Termal dalam Struktur Aktuator Kompak
Sambungan robot kompak sering kali menggabungkan motor, mekanisme reduksi, encoder, dan komponen listrik terkait dalam ruang pemasangan terbatas. Integrasi ini mengurangi ruang yang dibutuhkan oleh robot secara keseluruhan, namun juga menciptakan kendala desain termal.
Area pembuangan panas terbatas
Luas permukaan luar yang lebih kecil dapat membatasi jumlah panas yang dipindahkan dari aktuator ke lingkungannya. Jika aktuator dipasang di dalam rumah sambungan yang tertutup rapat, konveksi alami juga mungkin terbatas.
Perancang harus memeriksa apakah struktur di sekitarnya dapat menyediakan jalur perpindahan panas yang efektif. Antarmuka pemasangan, bahan rumah, permukaan kontak, dan komponen di dekatnya semuanya dapat mempengaruhi perilaku termal rakitan.
Perpindahan panas antar komponen terintegrasi
Jika motor dan mekanisme reduksi dipasang berdekatan, panas yang dihasilkan pada satu komponen dapat mempengaruhi suhu komponen lainnya.
Misalnya, panas dari motor dapat ditransfer melalui housing atau sambungan mekanis ke komponen transmisi terdekat. Distribusi suhu yang dihasilkan bergantung pada material, geometri, resistansi kontak, dan kondisi pengoperasian.
Hal ini sangat relevan ketika modul gabungan dipasang di dalam lengan robot dengan ventilasi terbatas.
Efek termal pada barang elektronik di dekatnya
Encoder, sirkuit komunikasi, dan komponen elektronik lainnya juga memiliki persyaratan suhu pengoperasian. Meskipun motor itu sendiri tetap berada dalam kisaran suhu yang diizinkan, akumulasi panas di sekitar elektronik kontrol dapat mempengaruhi keandalan sistem.
Oleh karena itu, penilaian termal yang lengkap harus mempertimbangkan kondisi suhu semua komponen terintegrasi, tidak hanya belitan motor.
Tindakan Desain Termal Praktis untuk Sistem Sambungan Robot
Manajemen termal tidak selalu memerlukan sistem pendingin terpisah. Dalam banyak aplikasi robot kompak, perbaikan tata letak mekanis dan strategi pengoperasian dapat membantu mengelola panas dengan lebih efektif.
1. Tetapkan profil beban yang realistis
Mulailah dengan mengidentifikasi urutan pergerakan robot yang sebenarnya. Catat beban yang diharapkan, posisi sendi, akselerasi, durasi pengoperasian, dan interval istirahat.
Sambungan yang sesekali melakukan gerakan beban tinggi mungkin mempunyai persyaratan termal yang berbeda dari sambungan yang beroperasi terus menerus pada beban sedang. Siklus kerja harus mencerminkan penerapan nyata dan bukan rangkaian pengujian yang diidealkan.
2. Memperbaiki jalur perpindahan panas
Struktur pemasangan aktuator dapat memengaruhi cara panas berpindah dari modul penggerak. Perancang harus mengevaluasi konduktivitas termal bahan yang berdekatan, kualitas kontak mekanis, dan apakah wadah menyediakan jalur yang berguna untuk pembuangan panas.
Jika diperlukan, komponen struktural robot dapat dianggap sebagai bagian dari desain termal keseluruhan.
3. Hindari permintaan saat ini yang tidak diperlukan
Sistem kontrol harus dikonfigurasi sesuai dengan kebutuhan torsi aktual sambungan. Permintaan arus yang berlebihan dapat meningkatkan rugi-rugi belitan dan menciptakan tekanan termal tambahan.
Profil gerakan yang sesuai, pengaturan akselerasi, dan batas arus dapat membantu mencegah aktuator beroperasi dalam kondisi yang tidak perlu.
4. Evaluasi strategi holding
Beberapa sambungan robotik perlu mempertahankan posisinya untuk waktu yang lama. Tergantung pada motor dan desain kontrolnya, menahan beban dapat terus menimbulkan rugi-rugi listrik.
Insinyur harus mengevaluasi apakah aplikasi memerlukan penyimpanan berenergi terus-menerus atau apakah desain mekanis dan strategi pengendalian dapat mengurangi waktu yang dihabiskan dalam kondisi penyimpanan arus tinggi.
5. Verifikasi desain melalui pengujian
Perhitungan termal memberikan panduan yang berguna, namun pengujian diperlukan untuk memastikan kinerja pada perakitan sebenarnya.
Pengukuran suhu harus dilakukan dalam kondisi pengoperasian yang representatif, termasuk siklus gerakan berulang, pembebanan berkelanjutan, dan lingkungan sekitar yang diharapkan. Jika pengukuran langsung komponen internal tidak praktis, metode pengujian dan data pabrikan yang sesuai harus digunakan untuk menilai kondisi termal internal.
Mengevaluasi Aktuator Sambungan Mikro Φ25mm dalam Aplikasi Termal
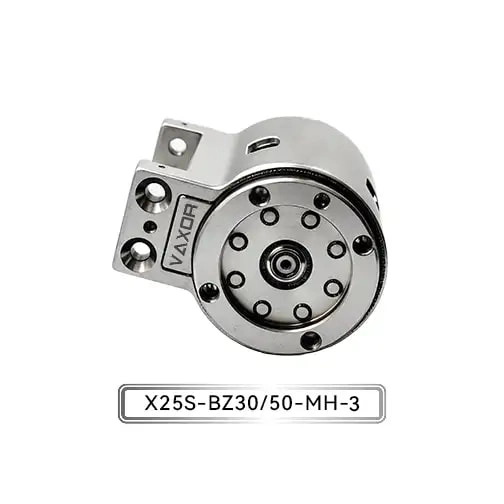
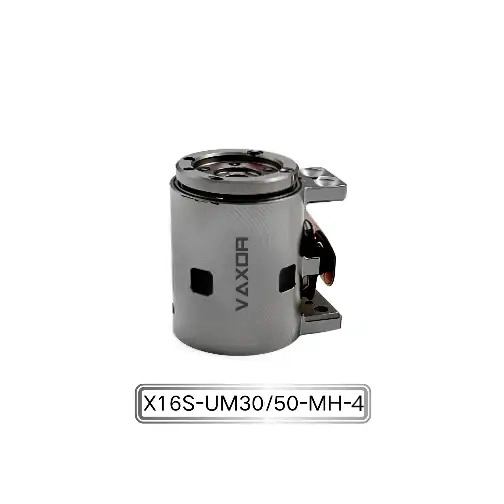
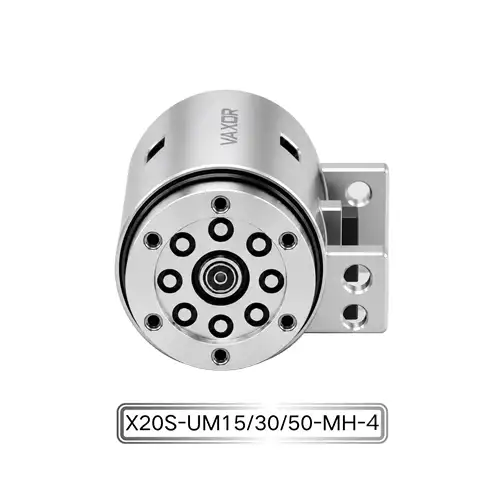
Aktuator Sambungan Mikro Φ25mm mengintegrasikan motor fluks aksial, peredam sikloidal mini, dan encoder non-kontak. Konfigurasi ini dimaksudkan untuk menyeimbangkan presisi, kapasitas beban, dan biaya untuk aplikasi seperti robot kolaboratif dan sambungan biomimetik.
Spesifikasi yang dipublikasikan meliputi:
| Parameter | Spesifikasi |
|---|---|
| Model | X25S-UZ/BZ30/50-MH-3 |
| Voltase | Abad 12–18 |
| Rasio Roda Gigi | 30/50 |
| Torsi Berkelanjutan | Hingga 1150 mNm |
| Torsi Awal | Hingga 1800 mNm |
| Pembuat enkode | Encoder Magnetik Absolut |
| Komunikasi | BISA FD |
| Berat | 93–103 gram |
Untuk desain termal, spesifikasi torsi kontinu memberikan referensi yang berguna untuk mengevaluasi persyaratan mekanis berkelanjutan. Namun, suhu pengoperasian sebenarnya juga akan bergantung pada arus, kecepatan, profil beban, pemasangan, dan kondisi pendinginan.
Konfigurasi reduksi 30:1 dan 50:1 harus dievaluasi sesuai dengan kecepatan keluaran dan persyaratan torsi aplikasi. Konfigurasi transmisi yang berbeda dapat mengubah titik pengoperasian motor dan distribusi rugi-rugi mekanis, sehingga perilaku termal harus diverifikasi untuk versi yang dipilih.
Encoder magnetik absolut memberikan umpan balik posisi, sementara CAN FD mendukung komunikasi dengan sistem kontrol robot yang kompatibel. Fitur-fitur ini berkontribusi pada integrasi sistem, namun tidak menggantikan kebutuhan pemantauan termal dan verifikasi batas pengoperasian.
Validasi Termal Sebelum Produksi Massal
Bagi produsen yang mengembangkan sambungan robotik, validasi termal harus disertakan di awal proses rekayasa.
Prosedur validasi yang berguna dimulai dengan menentukan profil beban dan gerakan yang diharapkan. Aktuator kemudian dapat diuji dalam kondisi pengoperasian yang representatif sambil memantau suhu yang relevan dan memeriksa apakah kinerjanya tetap stabil.
Pengujian harus mempertimbangkan pengoperasian berkelanjutan, akselerasi berulang, penahan beban, dan interval pendinginan yang realistis. Perakitan sambungan yang lengkap juga harus dievaluasi karena struktur pemasangan dan penutupnya dapat mempengaruhi pembuangan panas.
Untuk aplikasi yang melibatkan banyak aktuator, pengujian harus mencerminkan kondisi pengoperasian gabungan robot. Beberapa sambungan yang bergerak secara bersamaan dapat menimbulkan kebutuhan daya dan termal yang berbeda dari pengujian setiap aktuator secara independen.
Hasilnya dapat digunakan untuk menyempurnakan strategi pengendalian, instalasi mekanis, dan batasan pengoperasian sebelum desain dipindahkan ke produksi percontohan atau manufaktur batch.
Mengembangkan Solusi Compact Drive dengan VAXOR
Didirikan pada tahun 2024 dan berkantor pusat di Suzhou, Tiongkok, VAXOR mengembangkan aktuator sambungan mikro dan motor tanpa inti ultra-mikro untuk robotika, perangkat medis, instrumen presisi, dan peralatan cerdas.
Tim multidisiplinnya menggabungkan keahlian dalam desain motor, manufaktur presisi, desain struktural, kontrol robotika, dan manufaktur cerdas. Perusahaan ini berfokus pada implementasi teknik, dengan pengalaman meliputi validasi prototipe, produksi percontohan, dan pengiriman batch.
Peta jalan teknologi VAXOR mencakup motor fluks aksial, belitan PCB/FPCB, desain elektromagnetik yang dioptimalkan, dan mekanisme reduksi miniatur. Teknologi ini mendukung pengembangan solusi penggerak kompak dengan kepadatan torsi tinggi, respons cepat, dan kinerja manufaktur yang konsisten.
Untuk sambungan robotik torsi tinggi, desain termal harus dipertimbangkan bersama dengan keluaran torsi, integrasi mekanis, dan persyaratan kontrol. Dengan mengevaluasi seluruh siklus pengoperasian dan memvalidasi sistem rakitan dalam kondisi realistis, para insinyur dapat membuat keputusan yang lebih tepat mengenai pemilihan aktuator dan pengoperasian jangka panjang.
Micro Joint Actuator Φ25mm menyediakan opsi penggerak ringkas untuk robot kolaboratif dan sambungan biomimetik. Kemampuan torsi berkelanjutan, transmisi terintegrasi, dan umpan balik posisi menjadikannya relevan untuk aplikasi yang memerlukan keseimbangan kapasitas beban dan ruang pemasangan. Pada akhirnya, manajemen termal yang efektif tidak hanya bergantung pada aktuator itu sendiri, tetapi juga pada bagaimana motor, transmisi, sistem kontrol, dan struktur robot bekerja sama.