 Toko

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Dalam sistem robot kompak, pemilihan aktuator bukan hanya tentang memilih motor dengan nilai torsi tertinggi. Sambungan robotik harus menghasilkan tenaga yang cukup untuk mulai bergerak, mempercepat mekanisme yang terhubung, menangani perubahan beban sementara, dan mempertahankan operasi yang stabil dalam jangka waktu lama. Persyaratan ini memberikan tuntutan yang berbeda pada aktuator, terutama bila ruang dan berat pemasangan terbatas.
Salah satu tantangan umum dalam desain sambungan robot mini adalah menyeimbangkan torsi kontinu dan torsi puncak. Sebuah aktuator dapat memberikan torsi awal yang relatif tinggi, namun hal tersebut tidak berarti dapat mempertahankan output yang sama selama pengoperasian yang lama. Memahami perbedaan ini penting ketika merancang tangan robot, mekanisme multi-derajat kebebasan, dan sistem robot yang sangat terintegrasi.
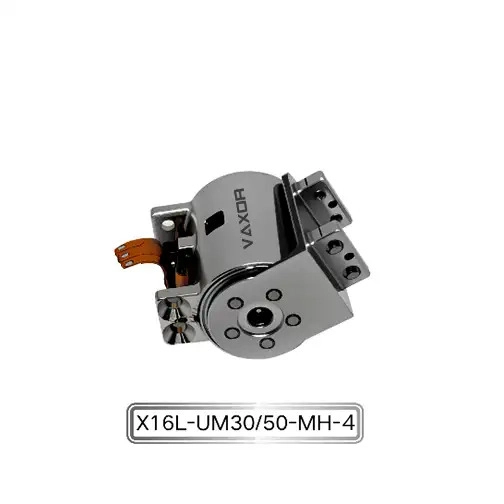
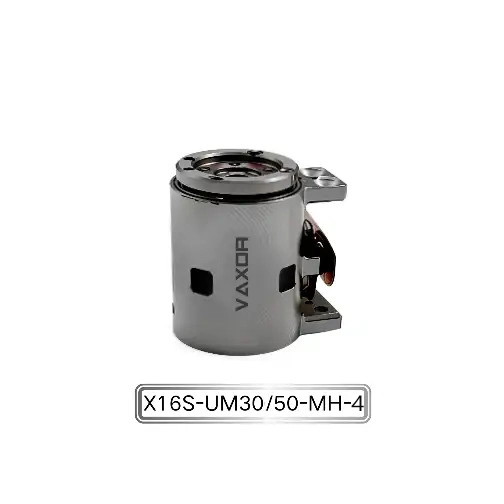
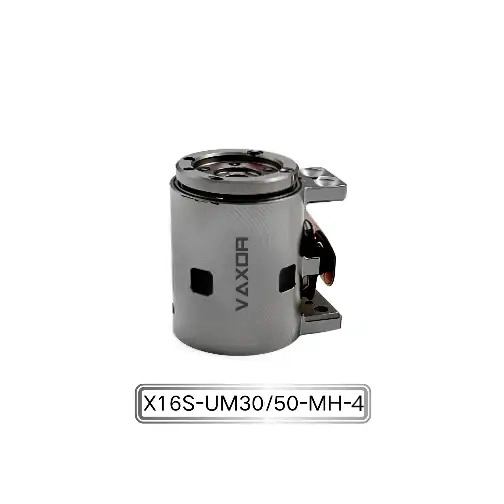
Aktuator Sambungan Mikro Φ16mm dirancang untuk aplikasi di mana dimensi ringkas, keluaran torsi, dan kontrol gerakan presisi harus bekerja sama. Dengan torsi kontinu hingga 200 mNm dan torsi awal hingga 400 mNm, ini memberikan contoh praktis tentang bagaimana kebutuhan torsi yang berbeda dapat diatasi dalam modul sambungan miniatur.
Torsi Berkelanjutan vs. Torsi Puncak: Apa Bedanya?
Torsi kontinu dan torsi puncak menggambarkan dua aspek kinerja aktuator yang berbeda.
Torsi kontinu mengacu pada torsi yang dapat dipertahankan oleh aktuator dalam kondisi pengoperasian tertentu tanpa melebihi batas termal dan mekanis yang diijinkan. Hal ini sangat penting untuk aplikasi yang melibatkan pergerakan berkelanjutan, menahan beban, atau pengoperasian berulang dalam jangka waktu lama.
Torsi puncak mengacu pada tingkat torsi lebih tinggi yang dapat dihasilkan oleh aktuator untuk durasi terbatas atau dalam kondisi transien tertentu. Hal ini berguna ketika sambungan robotik memerlukan tenaga tambahan selama pengaktifan, akselerasi, hambatan sementara, atau perubahan beban berdurasi pendek.
Misalnya, perhatikan jari robot yang perlu menutup suatu benda. Aktuator pada awalnya mungkin memerlukan torsi tambahan untuk mengatasi hambatan mekanis dan mulai bergerak. Setelah jari mencapai posisi target, torsi yang diperlukan dapat berkurang, bergantung pada gaya cengkeraman dan desain mekanis.
Dalam situasi ini, torsi puncak mendukung tuntutan durasi pendek, sedangkan torsi kontinu menentukan apakah aktuator dapat mempertahankan operasi yang diperlukan dalam batas termalnya.
Oleh karena itu, kedua spesifikasi ini harus dievaluasi bersama-sama dan bukannya diperlakukan sebagai indikator kinerja yang dapat dipertukarkan.
Mengapa Aktuator Robot Kompak Membutuhkan Desain Torsi yang Seimbang
Pada aktuator industri yang lebih besar, perancang mungkin memiliki lebih banyak fleksibilitas untuk meningkatkan ukuran motor, menggunakan gearbox yang lebih besar, atau menambahkan struktur pendingin ketika diperlukan torsi tambahan.
Sambungan robotik yang ringkas memiliki lebih sedikit ruang untuk penyesuaian ini. Aktuatornya harus sesuai dengan ruang pemasangan terbatas sekaligus memenuhi persyaratan bobot, gaya keluaran, respons, dan keandalan pengoperasian.
Ada beberapa faktor yang membuat penyeimbangan torsi menjadi sangat penting.
Ruang Instalasi Terbatas
Tangan robot dan mekanisme sambungan kompak sering kali berisi beberapa aktuator yang diposisikan berdekatan satu sama lain. Meningkatkan dimensi aktuator untuk mencapai torsi yang lebih tinggi dapat mengganggu sambungan yang berdekatan, komponen struktural, atau kabel internal.
Tantangannya adalah menghasilkan output yang cukup sesuai dengan kemampuan mekanis yang tersedia.
Batasan Termal
Kerugian motor menghasilkan panas selama pengoperasian. Torsi berkelanjutan berkaitan erat dengan kemampuan aktuator untuk mengelola panas ini seiring waktu.
Jika aktuator dioperasikan berulang kali mendekati atau melampaui batas termalnya, suhu belitan dapat meningkat dan mempengaruhi kinerja, masa pakai insulasi, dan keandalan jangka panjang.
Peringkat torsi puncak yang lebih tinggi tidak menghilangkan kebutuhan akan manajemen termal yang tepat.
Distribusi Berat
Menambahkan massa pada tangan robot atau sambungan yang bergerak dapat meningkatkan beban yang harus ditangani oleh keseluruhan mekanisme.
Untuk sistem multi-joint, bobot aktuator individual terakumulasi. Sambungan yang lebih berat juga dapat meningkatkan inersia struktur yang bergerak, sehingga mempengaruhi persyaratan akselerasi, deselerasi, dan kontrol.
Oleh karena itu, aktuator yang sesuai harus memberikan torsi yang cukup tanpa menimbulkan massa yang tidak perlu.
Cara Menentukan Torsi Kontinyu yang Dibutuhkan
Langkah pertama dalam pemilihan aktuator adalah memahami kondisi beban sebenarnya dari mekanisme robot.
Persyaratan torsi kontinu bergantung pada beberapa variabel, termasuk struktur mekanik, distribusi beban, rasio transmisi, profil pergerakan, dan siklus operasi.
Untuk sambungan yang berputar, torsi yang dibutuhkan dapat mencakup kontribusi dari:
Beban luar yang bekerja pada sambungan.
Gravitasi bekerja pada komponen yang bergerak.
Gesekan pada bantalan dan mekanisme transmisi.
Gaya inersia selama akselerasi.
Resistensi tambahan dari mekanisme yang terhubung.
Beban-beban ini tidak selalu tetap konstan sepanjang siklus pergerakan.
Misalnya, jari robot mungkin memerlukan torsi yang relatif kecil selama gerakan tanpa beban, namun torsi yang jauh lebih besar saat memegang suatu benda. Lengan robot kompak mungkin mengalami beban sendi yang berbeda-beda bergantung pada posisinya dan distribusi massa muatan.
Insinyur harus mengevaluasi kondisi pengoperasian berkelanjutan yang paling menuntut daripada hanya mengandalkan beban maksimum yang dihadapi selama pergerakan singkat.
Penting juga untuk mempertimbangkan kondisi keluaran yang ditentukan aktuator. Peringkat torsi harus diinterpretasikan bersama dengan kecepatan, tegangan, suhu, siklus kerja, dan karakteristik transmisi.
Kapan Torsi Puncak Menjadi Penting?
Torsi puncak sangat relevan selama pergerakan dinamis dan perubahan beban sementara.
Startup dan Breakaway: Sambungan mungkin memerlukan torsi tambahan untuk mengatasi gesekan statis dan mulai bergerak, terutama ketika komponen mekanis berada di bawah beban.
Percepatan: Perubahan kecepatan sudut yang cepat memerlukan torsi untuk mempercepat massa yang bergerak. Besaran yang dibutuhkan tergantung pada inersia rotasi dan percepatan yang diinginkan.
Mencengkeram Objek: Di tangan robot, aktuator mungkin mengalami hambatan sementara saat jari melakukan kontak dengan suatu objek. Torsi tambahan mungkin diperlukan untuk mencapai gaya cengkeraman yang diinginkan.
Gangguan Eksternal: Kontak yang tidak terduga atau perubahan ketahanan mekanis dapat menyebabkan peningkatan kebutuhan torsi dalam jangka waktu singkat.
However, peak torque should not be treated as a permanent operating target. Repeated high-torque operation can increase heating and mechanical stress. Insinyur harus memverifikasi durasi, frekuensi, dan kondisi pengoperasian yang diizinkan terkait dengan spesifikasi torsi puncak pabrikan.
Sistem yang dirancang dengan baik menggunakan torsi puncak jika diperlukan sambil mempertahankan operasi normal dalam kemampuan kontinu aktuator.
Mengevaluasi Aktuator Sambungan Mikro Φ16mm untuk Aplikasi Robotik
Aktuator Sambungan Mikro Φ16mm dari VAXOR dikembangkan untuk aplikasi robotik yang sangat terintegrasi yang memerlukan dimensi kompak dan pergerakan sambungan yang terkontrol.
Penunjukan modelnya adalah X16S/L-UM30/50-MH-4, dengan spesifikasi teknis sebagai berikut:
| Parameter | Spesifikasi |
|---|---|
| Model | X16S/L-UM30/50-MH-4 |
| Voltase | 12V / 24V |
| Rasio Roda Gigi | 30:1 / 50:1 |
| Torsi Berkelanjutan | Hingga 200 mNm |
| Torsi Awal | Hingga 400 mNm |
| Pembuat enkode | Encoder Magnetik Absolut |
| Komunikasi | SPI |
| Berat | 24,3–26,1 gram |
| Akurasi Sudut | Hingga 0,02° |
Kombinasi peringkat torsi kontinu dan awal memberikan fleksibilitas untuk mekanisme robotik yang mengalami kondisi beban berbeda selama pengoperasian.
Torsi kontinu maksimum sebesar 200 mNm memberikan referensi untuk mengevaluasi kebutuhan keluaran berkelanjutan, sedangkan torsi awal hingga 400 mNm menunjukkan kemampuan keluaran tambahan dalam kondisi pengoperasian yang berlaku.
Dua rasio roda gigi yang tersedia, 30:1 dan 50:1, juga memberikan opsi konfigurasi untuk kebutuhan gerakan yang berbeda. Pemilihan yang tepat bergantung pada kecepatan keluaran yang diperlukan, torsi, efisiensi transmisi, dan respons dinamis.
Untuk aplikasi di mana bobot merupakan kendala desain utama, bobot modul 24,3–26,1g merupakan pertimbangan penting lainnya. Hal ini memungkinkan perancang sistem untuk mengevaluasi penempatan aktuator dan massa sambungan keseluruhan saat mengembangkan struktur robot multi-sumbu.
Bagaimana Rasio Roda Gigi Mempengaruhi Torsi dan Respon Gerak
Rasio roda gigi merupakan faktor penting ketika menyeimbangkan torsi kontinu dan torsi puncak.
Secara umum, rasio reduksi yang lebih tinggi akan meningkatkan torsi yang tersedia pada keluaran sekaligus mengurangi kecepatan keluaran, tergantung pada efisiensi transmisi dan karakteristik pengoperasian motor.
Konfigurasi 30:1 mungkin cocok bila aplikasi memerlukan keseimbangan kecepatan dan torsi yang berbeda dari konfigurasi 50:1. Namun, rasio yang lebih tinggi tidak secara otomatis dianggap sebagai pilihan yang lebih baik.
Pilihan akhir tergantung pada profil pergerakan dan beban mekanis.
Misalnya, jari robot yang dirancang untuk gerakan yang relatif cepat mungkin memiliki persyaratan berbeda dari sambungan yang dimaksudkan untuk memberikan gaya keluaran lebih besar pada kecepatan lebih rendah.
Insinyur harus mempertimbangkan:
Kecepatan sudut sambungan yang diperlukan.
Beban kontinyu dan sementara yang diharapkan.
Persyaratan akselerasi dan deselerasi.
Efisiensi transmisi.
Serangan balik mekanis dan persyaratan pemosisian.
Kontrol yang tersedia dan sumber daya listrik.
Rasio roda gigi harus dipilih sebagai bagian dari desain aktuator dan mekanisme yang lengkap, bukan berdasarkan angka torsi saja.
Peran Umpan Balik dan Kontrol dalam Manajemen Torsi
Spesifikasi mekanis hanyalah sebagian dari kinerja aktuator. Sistem kendali juga menentukan seberapa efektif torsi yang tersedia digunakan.
Aktuator Sambungan Mikro Φ16mm mengintegrasikan encoder magnetik absolut dan mendukung komunikasi SPI, memberikan umpan balik dan landasan antarmuka untuk sistem kontrol robotik yang ringkas.
Encoder absolut memberikan informasi posisi yang dirujuk ke posisi sudut tertentu. Hal ini dapat mendukung umpan balik posisi gabungan, koordinasi gerakan, dan inisialisasi sistem, bergantung pada implementasi encoder dan desain pengontrol.
Untuk manajemen torsi, umpan balik posisi dapat membantu sistem kontrol memantau pergerakan dan menyesuaikan perintah motor sesuai lintasan yang diinginkan.
Di tangan robot, misalnya, pengontrol dapat menggunakan umpan balik posisi untuk mengoordinasikan beberapa sendi selama gerakan jari. Saat jari menyentuh suatu objek, sistem dapat menyesuaikan strategi geraknya sesuai dengan arsitektur penginderaan dan kontrol yang tersedia.
Penting untuk membedakan umpan balik posisi dari pengukuran torsi langsung. Encoder magnetik absolut mengukur posisi sudut; itu tidak secara independen memberikan pengukuran langsung torsi keluaran. Kontrol torsi yang akurat mungkin memerlukan estimasi tambahan berbasis arus, pemodelan mekanis, atau sensor gaya dan torsi, tergantung pada aplikasinya.
Pertimbangan Desain Praktis untuk Pengoperasian yang Andal
Sebelum mengintegrasikan aktuator kompak ke dalam sistem robot, para insinyur harus mengevaluasi lebih dari nilai torsi maksimumnya.
Pertama, tetapkan beban operasi normal dan identifikasi beban durasi pendek maksimum. Hal ini membantu menentukan apakah tingkat torsi kontinu sudah mencukupi dan apakah torsi puncak diperlukan selama tahap pergerakan tertentu.
Kedua, tentukan siklus operasi. Aktuator yang digunakan secara berkala mungkin mengalami kondisi termal yang berbeda dari aktuator yang beroperasi terus menerus atau sering melakukan gerakan torsi tinggi.
Ketiga, evaluasi transmisi mekanis dan struktur pemasangan. Penjajaran yang buruk, gesekan yang berlebihan, dan susunan bantalan yang tidak sesuai dapat meningkatkan torsi yang dibutuhkan dari aktuator.
Keempat, verifikasi catu daya dan penggerak elektronik. Konfigurasi 12V dan 24V harus disesuaikan dengan driver motor dan sistem kelistrikan yang sesuai. Kapasitas saat ini, perkabelan, dan kondisi termal juga harus dipertimbangkan.
Terakhir, lakukan pengujian pada beban yang representatif. Perilaku penyalaan, pengoperasian berkelanjutan, akselerasi berulang, dan perubahan suhu harus dievaluasi sebelum menyelesaikan konfigurasi aktuator.
Langkah-langkah ini membantu memastikan bahwa aktuator yang dipilih beroperasi dalam rentang kinerja yang diinginkan daripada hanya mengandalkan spesifikasi puncak.
Pendekatan VAXOR terhadap Teknologi Compact Motion
Didirikan pada tahun 2024 dan berkantor pusat di Suzhou, Tiongkok, VAXOR mengembangkan aktuator sambungan mikro dan motor tanpa inti ultra-mikro untuk robotika, perangkat medis, instrumen presisi, dan peralatan cerdas.
Perusahaan ini berfokus pada sistem penggerak kompak yang menggabungkan desain motor, mekanisme transmisi miniatur, manufaktur presisi, dan persyaratan kontrol gerak.
Peta jalan teknologinya menggabungkan teknologi motor fluks aksial, belitan PCB/FPCB, desain elektromagnetik yang dioptimalkan, dan mekanisme reduksi miniatur. Teknologi ini dimaksudkan untuk mengatasi tantangan teknik yang terkait dengan ruang pemasangan yang terbatas, kepadatan torsi tinggi, respons cepat, dan konsistensi manufaktur.
VAXOR didukung oleh tim multidisiplin dengan keahlian di bidang desain motor, manufaktur presisi, teknik struktural, kontrol robotika, dan manufaktur cerdas.
Tim ini juga memiliki pengalaman dalam validasi prototipe, produksi percontohan, dan manufaktur batch. Kombinasi pengembangan teknis dan penerapan teknik ini penting untuk produk penggerak mikro, karena desainnya tidak hanya harus menunjukkan kinerja yang diperlukan namun juga mencapai kualitas produksi yang konsisten.
Melalui fokusnya pada solusi gerak yang ringkas dan terintegrasi, VAXOR melayani perusahaan robotika, perusahaan teknologi, dan lembaga penelitian yang mengembangkan peralatan cerdas generasi mendatang.
Kesimpulan
Menyeimbangkan torsi kontinu dan torsi puncak sangat penting ketika memilih aktuator untuk sistem robot kompak. Torsi kontinu menentukan kemampuan keluaran aktuator yang berkelanjutan, sedangkan torsi puncak memberikan kapasitas tambahan untuk kebutuhan sementara seperti pengaktifan, akselerasi, dan cengkeraman.
Tidak ada spesifikasi yang harus dipertimbangkan secara independen. Pemilihan sebenarnya harus mempertimbangkan siklus pengoperasian, kondisi termal, rasio roda gigi, beban mekanis, dan persyaratan kontrol.
Micro Joint Actuator Φ16mm menawarkan torsi kontinu hingga 200 mNm dan torsi awal hingga 400 mNm dalam modul ringan 24,3–26,1g. Dikombinasikan dengan opsi rasio roda gigi 30:1 dan 50:1, encoder magnetik absolut, dan komunikasi SPI, produk ini memberikan solusi gerakan ringkas untuk tangan yang cekatan dan sistem robot yang sangat terintegrasi.
Dengan fokusnya pada teknologi penggerak mikro dan pengembangan yang berorientasi pada teknik, VAXOR terus mengembangkan solusi aktuator kompak untuk robotika dan aplikasi gerak presisi lainnya di mana persyaratan torsi, berat, dan integrasi harus dipertimbangkan secara bersamaan.