 Toko

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Dalam sistem robot kompak, aktuator mungkin perlu menahan posisi, bergerak melawan hambatan, mempercepat sambungan, dan merespons perubahan beban secara tiba-tiba dalam ruang instalasi yang sangat terbatas. Kondisi pengoperasian ini memberikan tuntutan yang berbeda pada sistem penggerak. Aktuator yang dapat memberikan gaya yang cukup untuk gerakan singkat belum tentu cocok untuk mempertahankan beban yang sama secara terus menerus.
Inilah sebabnya mengapa memahami perbedaan antara torsi kontinu dan torsi awal penting ketika memilih aktuator mikro. Kedua spesifikasi tersebut menggambarkan kemampuan torsi unit penggerak, namun berhubungan dengan kondisi pengoperasian yang berbeda. Hanya melihat angka torsi tertinggi saja dapat menyebabkan pemilihan yang tidak sesuai, khususnya dalam aplikasi di mana aktuator harus beroperasi berulang kali atau mempertahankan beban untuk waktu yang lama.
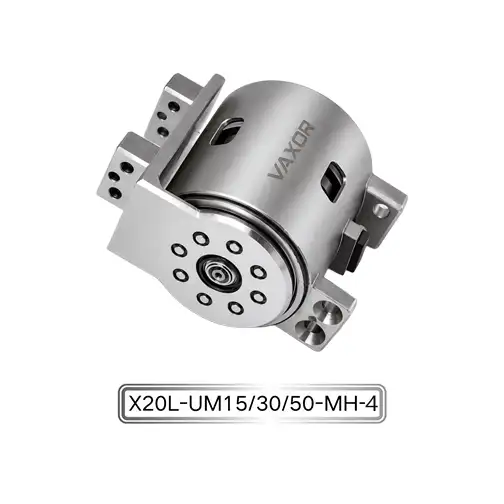
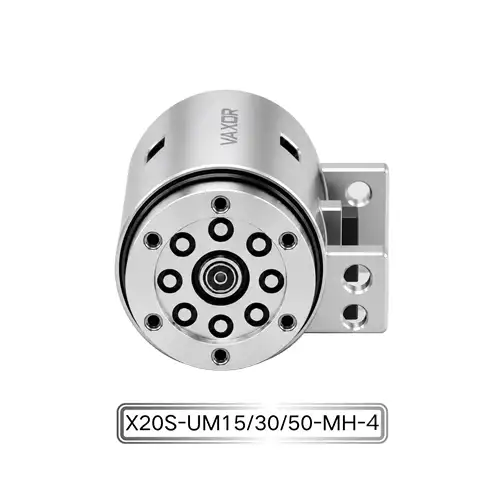
Untuk desainer yang bekerja dengan sambungan robot kompak, Aktuator Sambungan Mikro Φ20mm memberikan contoh berguna tentang bagaimana kedua spesifikasi ini harus dipertimbangkan secara bersamaan. Platform X20 menawarkan torsi kontinu hingga 450 mNm dan torsi awal hingga 800 mNm dalam faktor bentuk Φ20mm × 20mm.
Apa Itu Torsi Berkelanjutan?
Torsi kontinu mengacu pada torsi yang dapat dihasilkan oleh aktuator selama operasi berkelanjutan dalam kondisi tertentu. Hal ini sangat relevan ketika motor harus mempertahankan beban atau berulang kali melakukan gerakan tanpa melebihi suhu operasi yang diijinkan atau batas mekanik dan listrik lainnya.
Dalam sambungan robotik, torsi terus menerus mungkin diperlukan ketika lengan memegang suatu benda, mempertahankan postur tertentu, atau bergerak perlahan sambil menopang beban eksternal yang konsisten. Misalnya, gripper robotik mungkin perlu mempertahankan cengkeramannya selama operasi perakitan. Aktuator harus memberikan torsi yang cukup untuk tugas yang diperlukan namun tetap berada dalam rentang pengoperasian yang diizinkan.
Torsi kontinu dipengaruhi oleh beberapa faktor:
Kondisi termal: Suhu belitan motor, perpindahan panas melalui rumah aktuator, dan lingkungan sekitar semuanya memengaruhi pengoperasian berkelanjutan.
Catu daya: Tegangan dan arus yang tersedia, bersama dengan konfigurasi penggerak motor, menentukan kondisi kelistrikan di mana torsi dapat dihasilkan.
Transmisi mekanis: Pengurangan gigi, gesekan, kondisi bantalan, dan efisiensi transmisi mempengaruhi torsi yang dihasilkan pada output.
Siklus pengoperasian: Durasi pergerakan, waktu penahanan, interval istirahat, dan frekuensi pengoperasian berulang mempengaruhi beban termal aktuator.
Oleh karena itu, peringkat torsi berkelanjutan harus dievaluasi sesuai dengan kondisi pengujian yang ditentukan pabrikan. Torsi aktual yang dapat digunakan pada robot yang sudah jadi mungkin berbeda tergantung pada pemasangan, pendinginan, pengaturan kontrol, dan pembebanan eksternal.
Apa Arti Torsi Awal?
Torsi awal menggambarkan nilai torsi yang terkait dengan awal pengoperasian aktuator atau kondisi pengoperasian awal, sesuai dengan spesifikasi pabrikan dan metode pengujian. Ini tidak boleh secara otomatis diperlakukan sebagai kemampuan operasi berkelanjutan.
Ketika sambungan robotik mulai bergerak dari keadaan diam, sambungan tersebut mungkin mengalami gesekan statis, beban eksternal, atau hambatan dari mekanisme yang terhubung. Aktuator mungkin perlu menghasilkan torsi tambahan untuk memulai gerakan. Tuntutan serupa dapat terjadi selama perubahan arah, penyesuaian posisi, atau peristiwa pengoperasian berdurasi pendek lainnya.
Namun, arti sebenarnya dari torsi awal bergantung pada bagaimana pabrikan mendefinisikan dan mengukurnya. Penting untuk membedakan spesifikasi ini dari torsi puncak, torsi terhenti, dan torsi intermiten maksimum. Istilah-istilah ini tidak dapat dipertukarkan.
Untuk pemilihan teknik, angka torsi awal harus ditinjau bersama dengan kondisi pengujian, durasi yang diijinkan, batas arus, dan siklus kerja pengoperasian. Jika rincian ini tidak tersedia, nilai tersebut harus diperlakukan sebagai spesifikasi referensi dan bukan sebagai indikasi bahwa aktuator dapat menyalurkan torsi tersebut dengan aman untuk periode yang dipilih.
Torsi Berkelanjutan dan Torsi Awal: Perbedaan Utama
Meskipun kedua spesifikasi menjelaskan keluaran torsi, keduanya menjawab pertanyaan berbeda selama pemilihan aktuator.
| Faktor evaluasi | Torsi Berkelanjutan | Torsi Awal |
|---|---|---|
| Tujuan utama | Kemampuan pengoperasian yang berkelanjutan | Torsi terkait dengan kondisi pengoperasian awal |
| Relevansi yang khas | Menahan beban dan pengoperasian berulang | Memulai pergerakan atau mengatasi resistensi awal |
| Pertimbangan termal | Sangat penting pada operasi yang diperpanjang | Tergantung durasi dan kondisi awal kejadian |
| Fokus seleksi | Persyaratan operasi jangka panjang | Permintaan torsi durasi pendek dan batas yang ditentukan pabrikan |
| Verifikasi kunci | Kondisi pengoperasian dan suhu yang berkelanjutan | Metode pengukuran, durasi, batas arus, dan siklus kerja |
Perbedaan praktisnya adalah torsi kontinu membantu menentukan apakah aktuator dapat mendukung beban kerja operasi normal, sedangkan torsi awal membantu menilai apakah aktuator dapat memenuhi permintaan torsi awal yang ditentukan.
Tidak ada nilai yang harus dipertimbangkan secara independen. Desain yang bergantung pada nilai torsi awal yang tinggi untuk pengoperasian yang sering atau lama dapat memberikan tuntutan yang berlebihan pada motor, pengemudi, catu daya, atau transmisi mekanis.
Memahami Spesifikasi Torsi Aktuator Micro Joint X20
Seri X20 dari VAXOR dirancang untuk sistem robotik yang memerlukan keluaran torsi besar dalam ruang pemasangan yang ringkas. Berukuran hanya Φ20mm × 20mm, modul ini menggabungkan arsitektur motor fluks aksial kompak dengan mekanisme reduksi miniatur.
Spesifikasi yang dipublikasikan memberikan titik awal praktis untuk mengevaluasi kebutuhan torsi kontinu dan awal.
| Parameter | Spesifikasi |
|---|---|
| Model | X20S/L-UM15/30/50-MH-4 |
| Ukuran | Φ20mm × 20mm |
| Voltase | 12/24/48 V |
| Rasio Roda Gigi | 15/30/50 |
| Torsi Berkelanjutan | Hingga 450 mNm |
| Torsi Awal | Hingga 800 mNm |
| Pembuat enkode | Encoder Magnetik Absolut |
| Komunikasi | SPI |
| Berat | 37,2–41,6 gram |
Peringkat torsi kontinu hingga 450 mNm relevan saat mengevaluasi tuntutan mekanis berkelanjutan pada sambungan robotik. Perancang harus membandingkan nilai ini dengan torsi yang dibutuhkan selama pengoperasian normal, termasuk pengaruh gravitasi, gesekan, percepatan, dan beban yang terhubung.
The initial torque rating of up to 800 mNm provides a separate reference for evaluating the actuator's initial torque capability. It should not be interpreted as a continuous rating or as a guaranteed peak torque available under every operating condition. Durasi yang berlaku, persyaratan saat ini, dan kondisi pengukuran harus dikonfirmasikan dengan pabrikan sebelum menggunakan angka ini sebagai batas desain.
The Φ20mm Micro Joint Actuator also offers 15:1, 30:1, and 50:1 gear ratio options. Konfigurasi ini memberikan perancang sistem pilihan transmisi yang berbeda, namun karakteristik keluaran yang dihasilkan harus dievaluasi untuk setiap konfigurasi tertentu. Rasio reduksi yang lebih tinggi dapat mengubah hubungan antara kecepatan motor dan torsi keluaran, sekaligus memengaruhi respons gerak dan perilaku mekanis.
Cara Menyesuaikan Peringkat Torsi dengan Kondisi Pengoperasian Nyata
Memilih aktuator hanya berdasarkan angka torsi maksimum bukanlah metode rekayasa yang dapat diandalkan. Pendekatan yang lebih baik adalah dengan mengidentifikasi beban dan pola pergerakan yang akan dialami sambungan sepanjang siklus operasinya.
1. Hitung torsi penahan yang dibutuhkan
Untuk sambungan yang menopang beban eksternal, mulailah dengan memperkirakan torsi yang diperlukan untuk mempertahankan posisi yang diperlukan. Pertimbangkan massa beban, jarak dari sumbu rotasi, orientasi sambungan, dan hambatan mekanis tambahan apa pun.
Misalnya, lengan robot yang menjauhkan suatu benda dari sendi bahunya mengalami momen gravitasi yang berubah seiring dengan posisi lengan. Aktuator harus dipilih berdasarkan pengaturan mekanis sebenarnya, bukan berdasarkan massa benda saja.
2. Evaluasi torsi yang dibutuhkan selama gerakan
Gerakan memperkenalkan persyaratan torsi tambahan. Akselerasi, deselerasi, gesekan, dan perubahan distribusi beban semuanya dapat mempengaruhi torsi yang dibutuhkan pada poros keluaran.
Perancang harus mengidentifikasi gerakan yang paling menuntut dalam urutan pengoperasian dan menentukan apakah aktuator dapat menangani persyaratan tersebut dalam kondisi pengoperasian yang ditentukan.
3. Pisahkan tuntutan jangka pendek dan jangka panjang
Tidak semua kebutuhan torsi perlu dipertahankan secara terus menerus. Suatu sambungan mungkin memerlukan torsi yang relatif tinggi ketika memulai suatu gerakan, tetapi torsinya jauh lebih kecil setelah mencapai kondisi pengoperasian yang stabil.
Memisahkan kondisi ini membantu para insinyur menentukan apakah peringkat torsi kontinu cukup untuk pengoperasian normal dan apakah spesifikasi torsi awal relevan dengan persyaratan penyalaan.
4. Pertimbangkan siklus pengoperasian secara lengkap
Satu gerakan saja tidak mewakili seluruh beban kerja robot. Start, stop, periode penahanan yang berulang, dan perubahan arah dapat menghasilkan beban termal dan listrik yang berbeda dari satu pengujian terisolasi.
Oleh karena itu, siklus kerja harus dipertimbangkan ketika mengevaluasi kesesuaian aktuator. Jika pabrikan memberikan batasan pengoperasian intermiten, batasan ini harus digunakan untuk memverifikasi urutan gerakan yang direncanakan.
Peran Tegangan, Umpan Balik Encoder, dan Kontrol
Kemampuan torsi hanyalah salah satu bagian dari pemilihan aktuator. Kompatibilitas kelistrikan dan integrasi umpan balik juga memengaruhi seberapa efektif kinerja suatu sambungan dalam sistem robotik yang lengkap.
The X20 series supports 12V, 24V, and 48V configurations. Versi yang sesuai harus dipilih sesuai dengan arsitektur daya robot, kompatibilitas driver, pengaturan kabel, dan kebutuhan kelistrikan. Voltage selection alone does not determine the available torque; current limits, motor characteristics, and control conditions must also be considered.
Encoder Magnetik Absolut memberikan umpan balik posisi untuk sambungan. Umpan balik ini membantu sistem kontrol memantau posisi aktuator dan mengoordinasikan gerakan dengan sambungan lainnya. Penting untuk dipahami bahwa encoder mengukur posisi daripada mengukur torsi keluaran secara langsung. Pemantauan atau estimasi torsi memerlukan penginderaan tambahan atau metode pengendalian dan estimasi yang sesuai.
The actuator uses SPI communication, which can be incorporated into a compatible control architecture. Saat mengintegrasikan beberapa sambungan, teknisi harus memeriksa persyaratan antarmuka pengontrol, koneksi sinyal, waktu komunikasi, dan tata letak kabel.
Pertimbangan ini sangat penting dalam sistem robot kompak, di mana beberapa aktuator dapat beroperasi berdekatan dan berbagi ruang terbatas untuk sambungan daya dan sinyal.
Mengapa Batas Termal dan Mekanis Harus Diverifikasi
Peringkat torsi yang tinggi tidak menghilangkan kebutuhan untuk mengevaluasi pembangkitan panas dan pembebanan mekanis. Selama pengoperasian, rugi-rugi listrik pada motor dan rugi-rugi mekanis pada transmisi berkontribusi terhadap panas. Jika panas tidak dapat dipindahkan secara efektif, aktuator dapat mendekati batas suhu yang diijinkan.
Kondisi instalasi dapat mempengaruhi proses ini. Sambungan yang dipasang di dalam struktur tertutup rapat mungkin memiliki karakteristik pembuangan panas yang berbeda dari sambungan yang dipasang pada rakitan mekanis terbuka. Komponen di sekitarnya, material rumah, aliran udara, dan durasi pengoperasian juga dapat memengaruhi perilaku termal.
Pertimbangan mekanis juga sama pentingnya. Poros keluaran, struktur pemasangan, bantalan, dan sambungan yang terhubung harus tahan terhadap gaya yang dihasilkan selama kondisi pengoperasian normal dan awal. Pengoperasian berulang yang mendekati batas tertentu harus dinilai melalui pengujian yang sesuai dan bukan diasumsikan dapat diterima berdasarkan angka torsi tunggal.
Oleh karena itu, validasi aktuator harus mencakup beban yang representatif, siklus gerak yang realistis, pemantauan suhu, dan pemeriksaan perakitan mekanis secara lengkap.
Memilih Aktuator Mikro Berdasarkan Profil Operasi Lengkap
Aktuator yang tepat belum tentu memiliki torsi tertinggi. Ini adalah salah satu yang dapat memenuhi persyaratan aplikasi yang berkelanjutan dan berdurasi pendek namun tetap dalam batas listrik, termal, dan mekanisnya.
Dengan dimensi Φ20mm × 20mm, arsitektur motor fluks aksial, torsi kontinu hingga 450 mNm, dan torsi awal hingga 800 mNm, Aktuator Sambungan Mikro Φ20mm dirancang untuk sambungan robot kompak di mana ruang pemasangan dan kemampuan torsi harus dipertimbangkan secara bersamaan.
Didirikan pada tahun 2024 dan berkantor pusat di Suzhou, Tiongkok, VAXOR mengembangkan aktuator sambungan mikro dan motor tanpa inti ultra-mikro untuk robotika, perangkat medis, instrumen presisi, dan peralatan cerdas. Tim multidisiplinnya menyatukan keahlian dalam desain motor, manufaktur presisi, desain struktural, dan kontrol robotika, dengan kemampuan teknik yang mencakup validasi prototipe, produksi percontohan, dan pengiriman batch.
Dengan mengintegrasikan teknologi motor fluks aksial, belitan PCB/FPCB, desain elektromagnetik yang dioptimalkan, dan mekanisme reduksi miniatur ke dalam peta jalan teknologinya, VAXOR berfokus pada pengembangan solusi gerak kompak untuk aplikasi penggerak mikro yang menuntut.
Untuk insinyur yang mengevaluasi Aktuator Sambungan Mikro Φ20mm , kuncinya adalah menetapkan profil pengoperasian sebenarnya sebelum memilih konfigurasi. Torsi kontinu harus disesuaikan dengan beban berkelanjutan, sedangkan torsi awal harus diperiksa berdasarkan kondisi pengoperasian yang ditentukan pabrikan. Pendekatan ini memberikan dasar yang lebih andal untuk pemilihan aktuator, integrasi sistem, dan kinerja sambungan robotik jangka panjang.