 Toko

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Dalam sistem penggerak mini, mencapai kecepatan putaran tinggi dalam ruang pemasangan terbatas hanyalah sebagian dari tantangan teknis. Motor juga harus menghasilkan torsi yang cukup di bawah beban, merespons perubahan kondisi pengoperasian secara konsisten, dan bekerja dalam batas kelistrikan dan mekanis seluruh perangkat. Persyaratan ini menjadi sangat penting dalam peralatan kompak, dimana perubahan kecil pada gesekan, inersia beban, atau konsumsi daya dapat mempengaruhi kinerja secara keseluruhan.
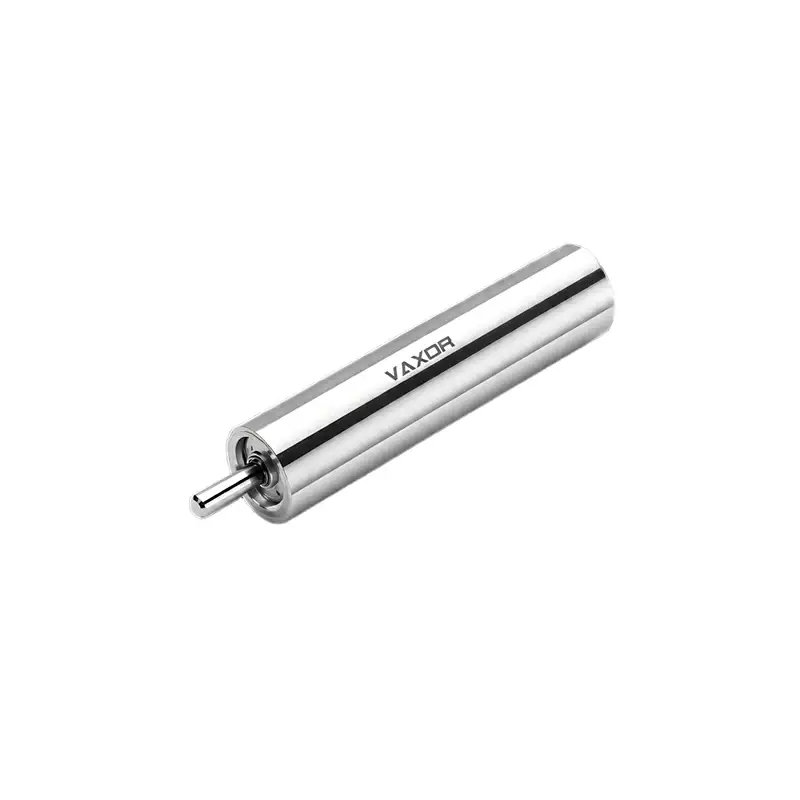
Motor Tanpa Inti Tanpa Sikat Ultra-mikro φ6mm dirancang untuk aplikasi yang memerlukan rotasi kecepatan tinggi dalam ukuran yang ringkas. Model G06P-VW00-QZ-1 beroperasi pada tegangan pengenal 12 V, dengan kecepatan tanpa beban 63,000 rpm dan kecepatan nominal 45,000 rpm. Torsi nominalnya adalah 0,49 mNm, sedangkan torsi stall yang terdaftar adalah 0,98 mNm. Spesifikasi ini memberikan titik awal untuk mengevaluasi kesesuaian motor untuk mekanisme miniatur, instrumen presisi, dan aplikasi penggerak dengan ruang terbatas lainnya.
Apa Arti 63.000 RPM bagi Miniatur Motor?
Kecepatan putaran 63.000 rpm mewakili kemampuan pengoperasian yang menuntut untuk motor dengan diameter hanya 6 mm. Pada skala ini, motor dapat dipertimbangkan untuk mekanisme yang memerlukan putaran cepat sekaligus menjaga rakitan penggerak tetap kompak.
Namun, arti spesifikasi kecepatan bergantung pada kondisi pengukurannya. Kecepatan tanpa beban menggambarkan kecepatan putaran motor ketika beroperasi tanpa beban mekanis eksternal. Ini tidak menunjukkan kecepatan yang akan dipertahankan motor setelah dihubungkan ke rangkaian roda gigi, pompa, elemen berputar, atau komponen penggerak lainnya.
Untuk G06P-VW00-QZ-1, kecepatan tanpa beban yang tertera adalah 63.000 rpm, sedangkan kecepatan nominalnya adalah 45.000 rpm. Perbedaan ini penting selama perancangan sistem karena motor harus menyuplai torsi untuk mengatasi beban dan kerugian yang terkait dengan mekanisme penggerak.
Oleh karena itu, para insinyur harus menghindari pemilihan motor hanya berdasarkan kecepatan maksimum atau tanpa beban. Sebaliknya, mereka harus menentukan kecepatan operasi yang diperlukan oleh aplikasi dan menilai apakah motor dapat mempertahankan kecepatan tersebut di bawah beban yang diharapkan.
Misalnya, mekanisme putaran mini mungkin memerlukan akselerasi yang cepat namun beroperasi pada kecepatan yang lebih rendah setelah mencapai kondisi kerjanya. Perangkat lain mungkin perlu mempertahankan kecepatan putaran yang relatif stabil sementara hambatan mekanisnya berubah. Kedua aplikasi ini mungkin memerlukan strategi kontrol yang berbeda meskipun kecepatan targetnya serupa.
Memahami Hubungan Antara Kecepatan dan Torsi
Kecepatan dan torsi berkaitan erat ketika memilih motor untuk aplikasi nyata. Sebuah motor dapat berputar sangat cepat tanpa beban, namun kecepatan umumnya menurun ketika hambatan mekanis meningkat. Hubungan sebenarnya bergantung pada karakteristik kinerja motor, suplai listrik, pengontrol, dan kondisi pengoperasian.
Motor Tanpa Inti Tanpa Sikat Ultra-mikro φ6mm memiliki torsi nominal 0,49 mNm dan torsi stall terdaftar sebesar 0,98 mNm. Torsi nominal relevan ketika mengevaluasi kondisi pengoperasian yang ditentukan, sedangkan torsi stall menggambarkan torsi yang terkait dengan rotor stasioner pada kondisi pengujian yang berlaku.
Nilai-nilai ini tidak boleh diperlakukan sebagai sesuatu yang dapat dipertukarkan. Kondisi terhenti dapat menghasilkan arus dan panas yang besar, sehingga torsi terhenti bukanlah target yang sesuai untuk pengoperasian berkelanjutan kecuali jika pabrikan secara eksplisit menentukan sebaliknya.
Saat mencocokkan motor dengan beban penggerak mini, insinyur harus terlebih dahulu memperkirakan torsi yang dibutuhkan oleh mekanisme penggerak. Perkiraan ini harus memperhitungkan gesekan, akselerasi, kehilangan transmisi, dan perubahan hambatan mekanis selama pengoperasian.
Penting juga untuk mempertimbangkan persyaratan startup. Beberapa mekanisme memerlukan torsi awal yang lebih tinggi untuk mengatasi gesekan statis atau mempercepat beban yang berputar. Lainnya memiliki resistensi startup yang relatif rendah tetapi memerlukan pengoperasian yang stabil pada rentang kecepatan yang luas.
Oleh karena itu, pemilihan motor yang sesuai harus didasarkan pada persyaratan kecepatan dan torsi lengkap dari aplikasi, bukan pada satu spesifikasi saja.
Mencocokkan Kecepatan Motor dengan Inersia Beban
Inersia beban merupakan pertimbangan penting dalam sistem penggerak miniatur berkecepatan tinggi. Ini menggambarkan seberapa kuat suatu benda yang berputar melawan perubahan kecepatan rotasi. Motor yang dihubungkan ke rotor yang ringan dapat berakselerasi secara berbeda dari motor yang sama yang dihubungkan ke komponen yang lebih berat, meskipun kedua sistem memiliki persyaratan torsi kondisi tunak yang serupa.
Perbedaan ini menjadi sangat relevan ketika aplikasi memerlukan start, stop, atau perubahan kecepatan yang sering. Motor harus menghasilkan torsi yang cukup untuk mempercepat beban dalam waktu yang diperlukan namun tetap dalam batas pengoperasiannya.
Untuk motor berkecepatan tinggi, insinyur harus mengevaluasi beberapa faktor:
Inersia komponen yang digerakkan dan setiap bagian transmisi yang terhubung.
Waktu percepatan dan perlambatan yang diperlukan.
Frekuensi mulai dan berhenti berulang-ulang.
Gesekan mekanis terjadi selama penyalaan dan pengoperasian stabil.
Tingkat arus, suhu, dan getaran yang diijinkan.
Kecepatan tanpa beban 63.000 rpm pada motor G06P-VW00-QZ-1 mungkin relevan untuk aplikasi dengan persyaratan kecepatan rotasi yang menuntut, namun titik pengoperasian akhir harus diverifikasi dengan beban mekanis sebenarnya.
Pengujian prototipe sangat berguna pada tahap ini. Insinyur dapat mencatat waktu akselerasi, kecepatan stabil, konsumsi arus, dan suhu dalam kondisi yang representatif. Pengukuran ini membantu menentukan apakah motor yang dipilih dapat memenuhi persyaratan aplikasi tanpa tekanan listrik atau mekanis yang berlebihan.
Pemilihan Listrik untuk Motor Brushless 12V
Sistem kelistrikan berperan langsung dalam kinerja motor. Tegangan, kapasitas arus, kompatibilitas pengontrol, dan kualitas catu daya semuanya dapat memengaruhi perilaku pengaktifan dan stabilitas rotasi.
Model G06P-VW00-QZ-1 ditentukan untuk pengoperasian 12 V. Saat memilih driver yang sesuai, teknisi harus memastikan bahwa pengontrol mendukung karakteristik kelistrikan motor dan rentang kecepatan yang diperlukan. Pengemudi juga harus mampu menangani arus pengoperasian yang diharapkan dan segala tuntutan sementara yang terkait dengan pengaktifan atau akselerasi.
Konstanta torsi motor terdaftar sebagai 1,05 mNm/A. Parameter ini menggambarkan hubungan antara arus motor dan torsi yang dihasilkan berdasarkan asumsi pengoperasian yang relevan. Hal ini dapat membantu para insinyur memperkirakan arus yang terkait dengan torsi yang dibutuhkan, namun kinerja sebenarnya juga bergantung pada rugi-rugi dan kondisi pengoperasian motor.
Evaluasi kelistrikan praktis harus mencakup pemeriksaan berikut:
Konfirmasikan voltase pengenaltage dan kondisi suplai yang diizinkan.
Verifikasi kompatibilitas driver dengan persyaratan pergantian motor tanpa sikat.
Periksa batas saat ini selama startup dan akselerasi.
Evaluasi kontrol kecepatan dan respons terhadap perubahan beban.
Ukur konsumsi saat ini pada titik operasi yang representatif.
Pastikan kabel dan konektor sesuai untuk beban listrik yang diinginkan.
Pengontrol tidak boleh dipilih hanya karena mendukung suplai nominal 12 V. Metode pengendaliannya, kemampuan arusnya, dan rentang kecepatan pengoperasiannya juga harus sesuai dengan motor dan aplikasinya.
Mengapa Ukuran Ringkas Penting dalam Sistem Penggerak Miniatur
Diameter motor 6 mm menciptakan peluang untuk diintegrasikan ke dalam perangkat yang ruangnya terbatas. Namun, pengurangan ukuran motor juga memberikan penekanan lebih besar pada tata letak mekanis, penyesuaian beban, manajemen panas, dan presisi perakitan.
Motor Tanpa Inti Tanpa Sikat Ultra-mikro φ6mm memiliki bobot 3,75 g, menjadikan massanya sebagai pertimbangan penting saat merancang rakitan drive yang ringan. Pada mekanisme kompak, dimensi dan berat motor dapat mempengaruhi susunan struktur pendukung, bantalan, komponen transmisi, dan sambungan listrik.
Aplikasi potensial mencakup mekanisme putar mini, instrumen presisi, perangkat otomasi kompak, dan sistem lain yang memerlukan motor kecil dengan kecepatan putaran tinggi. Kesesuaiannya bergantung pada beban spesifik, siklus kerja, ruang yang tersedia, dan masa pakai yang diperlukan.
Perancang juga harus menilai pengaturan pemasangan motor dan keselarasan komponen yang digerakkan. Keselarasan yang buruk atau gesekan mekanis yang berlebihan dapat meningkatkan beban pada motor, mengurangi kecepatan yang dapat dicapai, dan menimbulkan getaran yang tidak diinginkan.
Oleh karena itu, motor kompak harus dievaluasi sebagai bagian dari rakitan penggerak lengkap. Tujuannya bukan hanya untuk memasang motor kecil ke dalam ruang yang tersedia, namun untuk memastikan bahwa motor, transmisi, bantalan, pengontrol, dan beban yang digerakkan bekerja sama sebagaimana dimaksud.
Mengelola Panas Selama Pengoperasian Kecepatan Tinggi
Kecepatan putaran yang tinggi dapat menimbulkan tantangan termal tambahan, terutama ketika motor mini beroperasi di bawah beban atau melakukan siklus akselerasi berulang. Rugi-rugi listrik dan rugi-rugi mekanis berkontribusi terhadap timbulnya panas, sedangkan luas permukaan motor kecil yang terbatas dapat membatasi pembuangan panas.
Kenaikan suhu sebenarnya bergantung pada faktor-faktor seperti arus pengoperasian, torsi beban, suhu sekitar, siklus kerja, struktur pemasangan, dan aliran udara yang tersedia. Motor yang berkinerja cukup baik selama pengujian bangku singkat mungkin berperilaku berbeda selama pengoperasian jangka panjang di dalam wadah kompak.
Insinyur harus mengevaluasi siklus kerja yang dimaksudkan sebelum menyetujui desain. Rotasi yang terus-menerus, pengoperasian yang terputus-putus, akselerasi yang sering, dan kejadian terhenti yang berulang-ulang memberikan tuntutan yang berbeda pada motor dan pengontrol.
Pengukuran validasi yang berguna mencakup suhu belitan atau wadah jika dapat diukur, konsumsi arus, kecepatan pengoperasian, dan perubahan kinerja seiring waktu. Pengujian harus menggunakan catu daya, pengontrol, pengaturan pemasangan, dan beban mekanis yang sesuai.
Kondisi kios patut mendapat perhatian khusus. Karena rotor stasioner tidak dapat melakukan kerja rotasi yang diinginkan, pengoperasian terhenti dalam waktu lama dapat menimbulkan panas dan tekanan listrik yang berlebihan. Strategi pembatasan dan penanganan kesalahan saat ini yang sesuai dapat membantu melindungi sistem penggerak.
Pemeriksaan ini diperlukan untuk menetapkan batas pengoperasian yang sesuai untuk perangkat akhir. Nilai kecepatan terukur dan tanpa beban saja tidak menentukan durasi pengoperasian berkelanjutan yang diperbolehkan motor.
Menguji Stabilitas Drive Dalam Kondisi Pengoperasian Nyata
Pengoperasian motor yang stabil tidak hanya bergantung pada pencapaian kecepatan putaran target. Variasi ketahanan mekanis, kondisi catu daya, perilaku pengontrol, dan kualitas perakitan dapat memengaruhi konsistensi dan respons kecepatan.
Pengujian prototipe terstruktur dapat membantu mengidentifikasi masalah ini sebelum produksi. Mulailah dengan mengukur kecepatan dan arus motor tanpa beban eksternal, kemudian ulangi pengukuran dengan beban yang representatif. Selanjutnya, evaluasi respons startup, akselerasi, dan performa saat beban berubah.
Untuk aplikasi yang sering memerlukan penyesuaian kecepatan, teknisi juga harus menilai seberapa cepat sistem merespons perintah kontrol dan apakah sistem menunjukkan osilasi atau variasi kecepatan yang tidak diinginkan.
Inspeksi mekanis juga sama pentingnya. Periksa kekakuan pemasangan, keselarasan poros, gesekan transmisi, dan getaran dalam kondisi pengoperasian. Jika motor diintegrasikan ke dalam mekanisme yang lebih besar, seluruh rakitan harus diuji karena resonansi atau ketidakseimbangan mekanis mungkin tidak terlihat dalam pengujian motor terisolasi.
Untuk Motor Tanpa Inti Tanpa Sikat Ultra-mikro φ6 mm, kombinasi kecepatan tanpa beban 63.000 rpm, kecepatan nominal 45.000 rpm, dan torsi nominal 0,49 mNm memberikan data pemilihan awal yang berguna. Stabilitas penggerak sebenarnya masih harus dikonfirmasikan dengan pengontrol yang dimaksudkan, beban mekanis, dan siklus pengoperasian.
Bekerja dengan Mitra Teknologi Micro-Drive
Memilih motor mini seringkali memerlukan koordinasi antara desain kelistrikan, teknik mesin, dan pengembangan aplikasi. Pemasok yang berpengalaman di bidang ini dapat membantu memperjelas spesifikasi dan mendukung transisi dari evaluasi awal ke validasi prototipe dan perencanaan produksi.
VAXOR didirikan pada tahun 2024 dan berkantor pusat di Suzhou, Tiongkok. Perusahaan ini mengembangkan aktuator sambungan mikro dan motor tanpa inti ultra-mikro untuk robotika, perangkat medis, instrumen presisi, dan peralatan cerdas.
Peta jalan teknologinya menggabungkan teknologi motor fluks aksial, belitan PCB/FPCB, desain elektromagnetik, dan mekanisme reduksi miniatur untuk memenuhi kebutuhan sistem gerak kompak. VAXOR juga menggambarkan tim teknik multidisiplin yang mencakup desain motor, manufaktur presisi, desain struktural, kontrol robotika, dan manufaktur cerdas.
Untuk proyek pemilihan motor, pembeli harus memberikan kecepatan pengoperasian yang diinginkan, torsi yang diperlukan, tegangan suplai, ruang pemasangan yang tersedia, siklus kerja, dan lingkungan pengoperasian yang diharapkan. Jika memungkinkan, mereka juga harus membagikan rincian beban yang digerakkan dan respons akselerasi yang diinginkan.
Detail ini memudahkan untuk menilai apakah spesifikasi motor yang dipublikasikan sesuai dengan aplikasi. Pembeli harus meminta kurva kinerja yang relevan, batas pengoperasian, rekomendasi pengemudi, dan informasi pengujian yang diperlukan untuk memvalidasi desain.
Daftar Periksa Praktis untuk Memilih Motor Kecepatan Tinggi 6mm
Sebelum menyelesaikan motor untuk sistem penggerak miniatur, konfirmasikan hal berikut:
Persyaratan kecepatan: Bedakan antara kecepatan tanpa beban dan kecepatan yang diperlukan saat berbeban.
Persyaratan torsi: Perkirakan torsi kondisi tunak, torsi awal, dan kebutuhan akselerasi.
Kompatibilitas kelistrikan: Verifikasi pasokan 12 V, jenis driver, kapasitas arus, dan metode kontrol.
Integrasi mekanis: Periksa ruang yang tersedia, pemasangan, penyelarasan, dan inersia beban.
Kinerja termal: Uji konsumsi arus dan suhu di bawah siklus kerja yang diinginkan.
Stabilitas pengoperasian: Evaluasi variasi kecepatan, getaran, dan respons terhadap perubahan beban.
Data validasi: Konfirmasikan batas pengoperasian pabrikan dan dokumentasi kinerja yang relevan.
Spesifikasi 63.000 rpm dapat membuat motor 6 mm layak dievaluasi untuk mekanisme miniatur berkecepatan tinggi, namun keberhasilan pemilihan bergantung pada kinerja motor pada titik kerja aplikasi yang sebenarnya. Dengan menilai kecepatan, torsi, arus, panas, dan integrasi mekanis secara bersamaan, para insinyur dapat membuat keputusan yang lebih andal sebelum melakukan desain penggerak akhir.
Motor Tanpa Inti Tanpa Sikat Ultra-mikro φ6mm , model G06P-VW00-QZ-1, menawarkan serangkaian spesifikasi kecepatan, torsi, voltase, dan berat yang ditentukan untuk evaluasi ini. Dengan persyaratan aplikasi yang ditetapkan dengan jelas dan pengujian prototipe telah selesai, para insinyur dapat menentukan apakah sistem tersebut memenuhi kebutuhan sistem penggerak miniatur mereka melalui kerja sama dengan VAXOR.